技术专栏
机器人关节位置感知的技术科普与工程实践,与「感御科技」公众号同步更新。
机器人关节编码器 14 讲
全 14 讲 · 已完结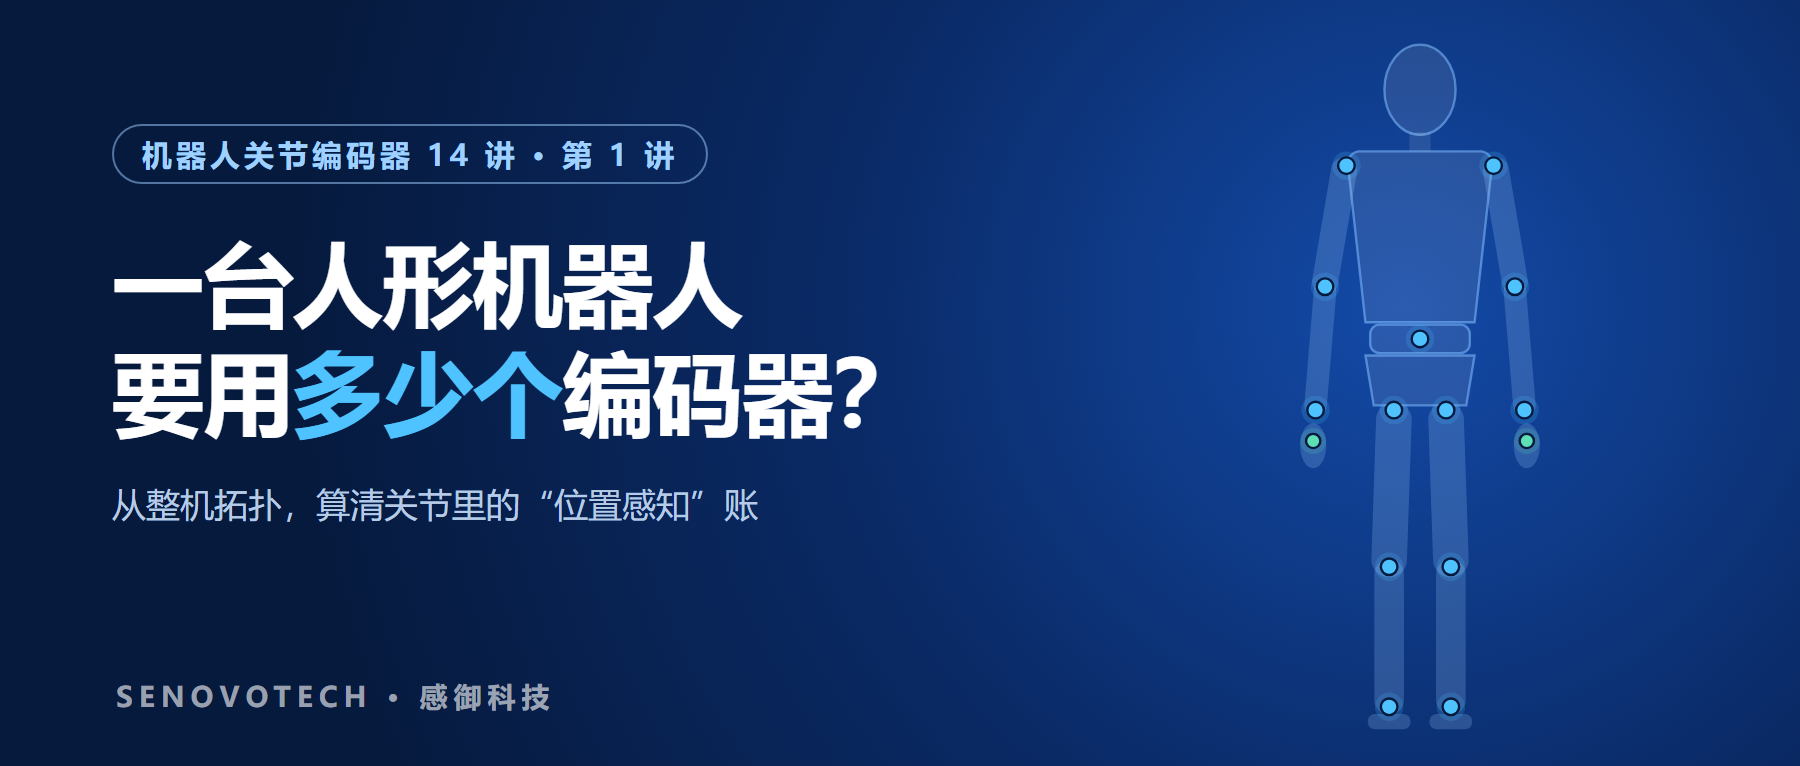
一台人形机器人,要用多少个编码器?
人形机器人躯干与四肢约 28–32 个关节,每个关节需要电机端和输出端两个编码器,加上灵巧手,单台需要 60–80 个位置传感器。本期从整机拓扑出发,算清关节里的“位置感知”账。
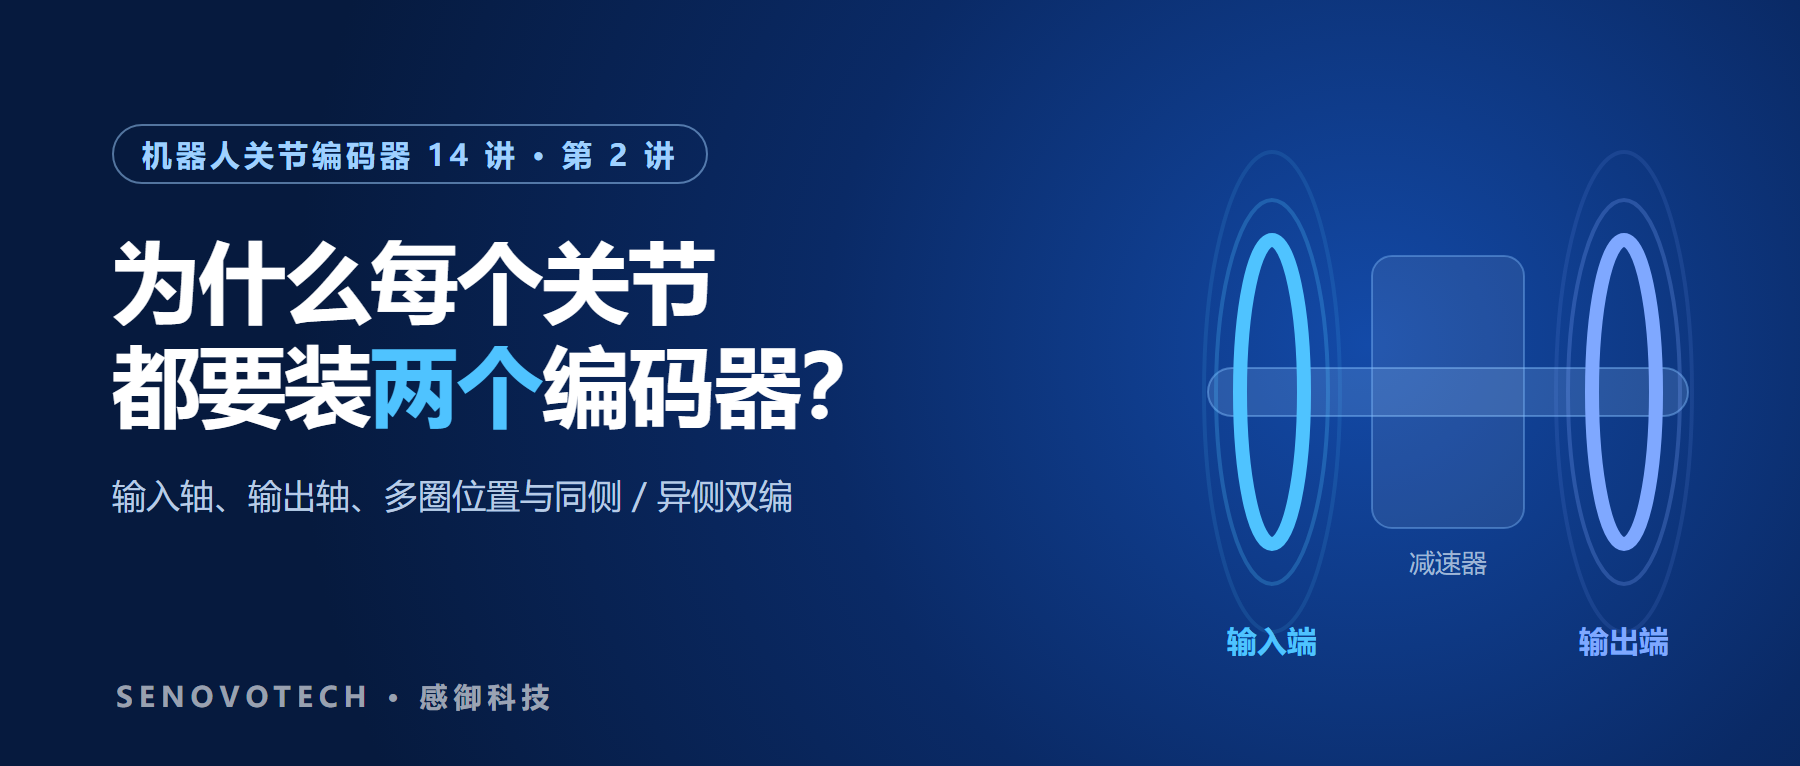
为什么每个关节都要装两个编码器?
电机端编码器管控制环,输出端编码器看真实角度。齿隙、柔性与多圈位置是怎么回事?同侧双编和异侧双编又该怎么选?本期把双编码器讲透。
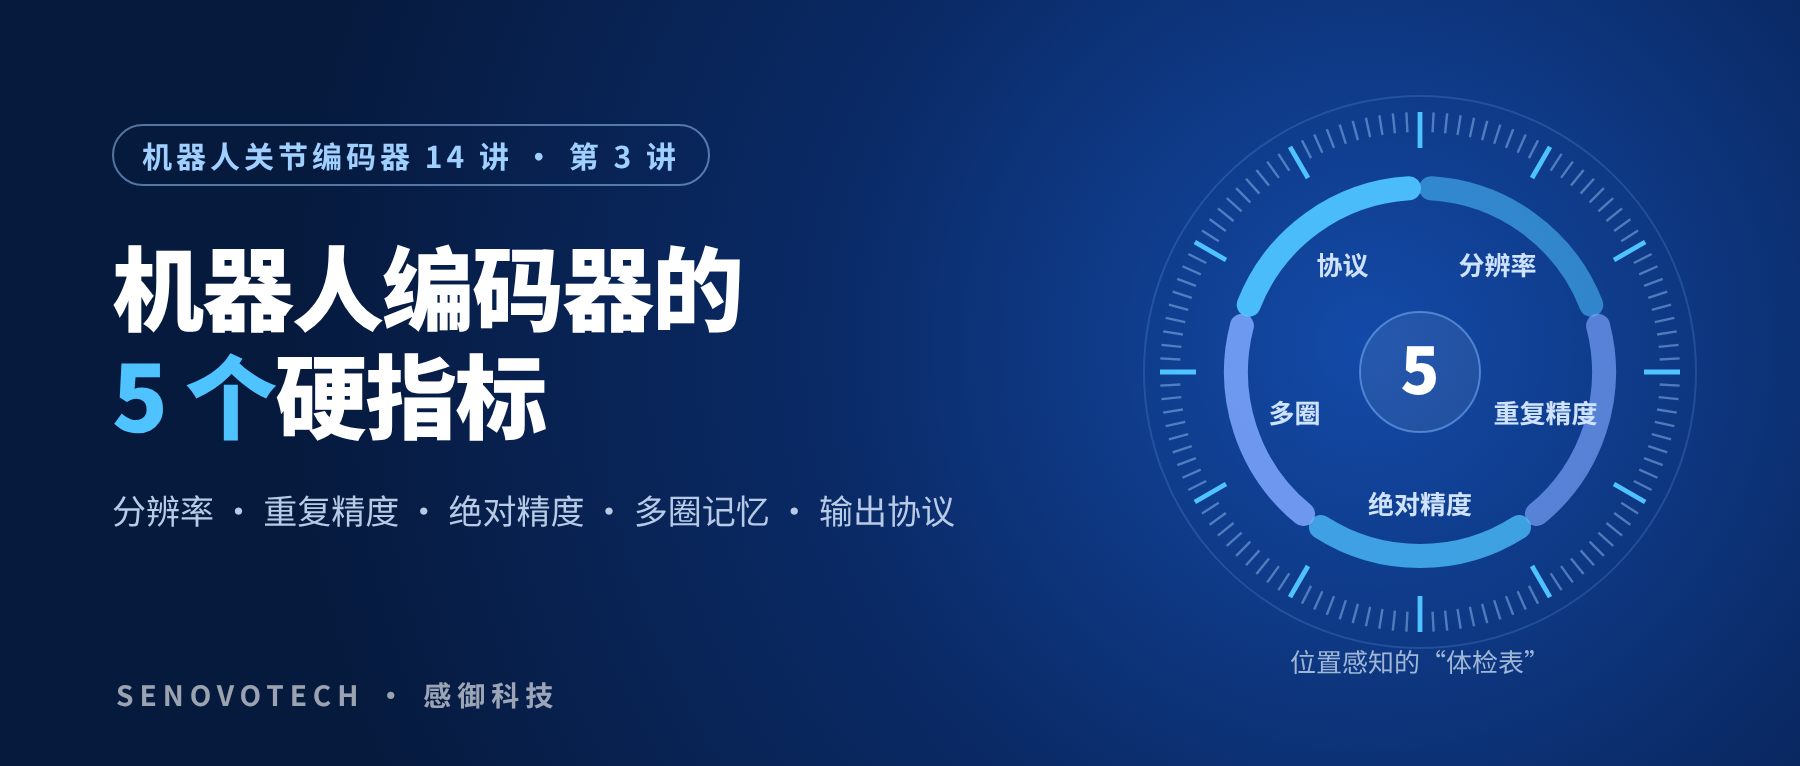
机器人编码器的 5 个硬指标
分辨率、重复精度、绝对精度、多圈记忆、输出协议,机器人关节编码器分别要做到什么程度?电机端和输出端的要求为什么不一样?本期再加一个常被忽略的指标:延迟。
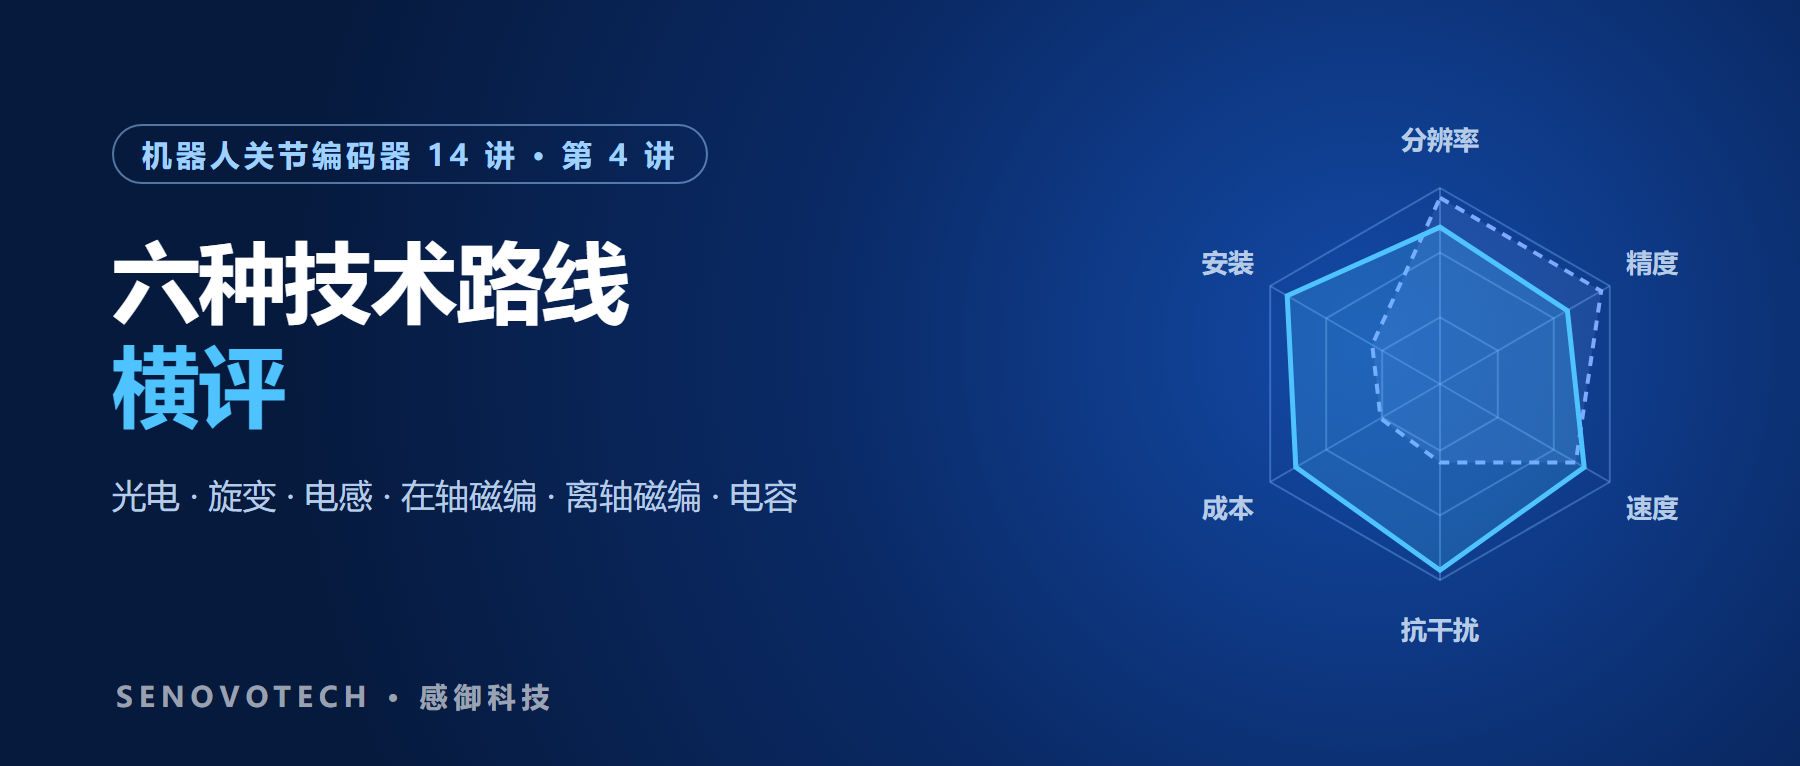
光电、旋变、电感、磁编、电容:六种编码器路线横评
光电、旋变、电感、在轴磁编、离轴磁编、电容,六种编码器各靠什么测角度?从分辨率、精度、速度、抗干扰、成本、安装 6 个维度打分,再对照机器人关节的实际约束,看看为什么电感和磁编成了主线。
谐波、行星、空心杯:不同关节怎么配编码器?
谐波关节追求精度和紧凑,行星关节看重成本和抗冲击,灵巧手里的空心杯电机小到放不下第二个编码器。本期拆解三种关节结构、五种典型编码器配置,以及中空走线为什么越来越成为刚需。
离轴磁编、在轴磁编、电感:四大主流方案深度对比
同样叫磁编,在轴和离轴差在哪?霍尔阵列 + 磁环、分体读头、在轴磁编、电感编码器四种主流方案,检测原理、优势、短板和主流应用逐一对比,再看抗干扰与安装公差这两个关键差异。
霍尔、AMR、GMR、TMR:磁传感器的四代演进
磁编码器芯片里的“眼睛”分四代:霍尔、AMR、GMR、TMR。它们各靠什么原理感知磁场?灵敏度、功耗、温漂、角度误差、成本有什么差别?为什么 TMR 性能最强、价格也最高?本期一次讲清。
磁编码器芯片地图:国外与国产,一张图看全
磁编码器芯片怎么分类?霍尔、AMR、TMR、霍尔阵列 + 磁环,国外有 MPS、迈来芯、iC-Haus、ams,国产有纳芯微(麦歌恩)、昆泰芯、赛卓。本期画一张芯片地图,再看国产替代走到了哪一步,以及选芯片时该看什么。
电感编码器是怎么测角度的?一篇讲透原理
电感编码器没有磁铁、没有玻璃码盘,只有一块 PCB 线圈和一片金属转子,它是怎么测出角度的?激励、涡流、感应、解算四步讲清原理,再看游标结构如何得到绝对位置,以及它为什么不怕磁干扰、能中空、成本低。
电感编码器线圈:从绘制到仿真,难点在哪?
电感编码器的精度,很大程度上由线圈决定。激励线圈、内外圈接收线圈怎么组成?接收线圈为什么要正反绕?对称性、周期数、出线、换层过孔四个设计难点怎么处理?仿真验证又要看哪些指标?本期一次讲清。
电感编码器芯片全景:瑞萨、迈来芯与国产新势力
电感编码器芯片要完成激励、解调、解算、游标合成和校准。按用途分两大阵营:机器人用芯片追求高分辨率和双线圈游标,汽车用芯片追求高转速、低延迟和功能安全。本期梳理瑞萨、迈来芯、TI 与纳芯微、赛卓、道芯等主流芯片。
编码器市场格局:外资主导,国产正在突围
国内编码器市场长期由日本、德国厂商主导,国产龙头正在追赶。人形机器人这条新赛道上,离轴磁编、在轴磁编、电感三条路线并存,国内外新老玩家同台竞争。本期梳理市场格局,以及国产突围的三个机会。
机器人编码器的六个趋势:更小、更快、驱编一体
尺寸越来越小,电机端延迟要压到 5 μs 以内,精度要求开始分工,方案从分体式走向驱编一体,自校准成为标配,多圈和协议也在变化。本期总结机器人编码器的六个趋势。
收官:一张表选对机器人关节编码器
「机器人关节编码器 14 讲」收官。把前 13 讲的内容浓缩成一套选型方法:四步决策、一张按关节类型整理的选型表,以及 14 讲的知识地图。最后介绍感御科技的关节编码器产品线。