上一讲我们定下了 5 把“尺子”:分辨率、精度、多圈、协议,再加一个延迟。
这一讲用这些尺子,去量一量市面上的六种编码器技术路线:光电、旋转变压器、电感、在轴磁编、离轴磁编和电容。
先说结论:没有哪条路线全面占优,机器人关节之所以越来越多地选择电感和磁编,是因为它们最贴合关节的几条硬约束。
● 光电编码器:码盘上刻着精密光栅,光源透过(或反射)光栅照到光电接收器,读光的明暗变化
● 旋转变压器:定子绕组通交流激励,转子转动时改变绕组间的耦合,输出幅值随角度变化的 sin / cos 信号
● 电感编码器:PCB 上的激励线圈产生交变磁场,金属转子改变它和接收线圈之间的耦合,同样得到 sin / cos
● 在轴磁编:轴端装一颗径向充磁的磁钢,芯片正对轴端,测磁场方向
● 离轴磁编:多极磁环套在轴上,读头或芯片放在磁环侧面,轴心可以空出来
● 电容编码器:转子和定子上的电极形成可变电容,电容随角度周期变化
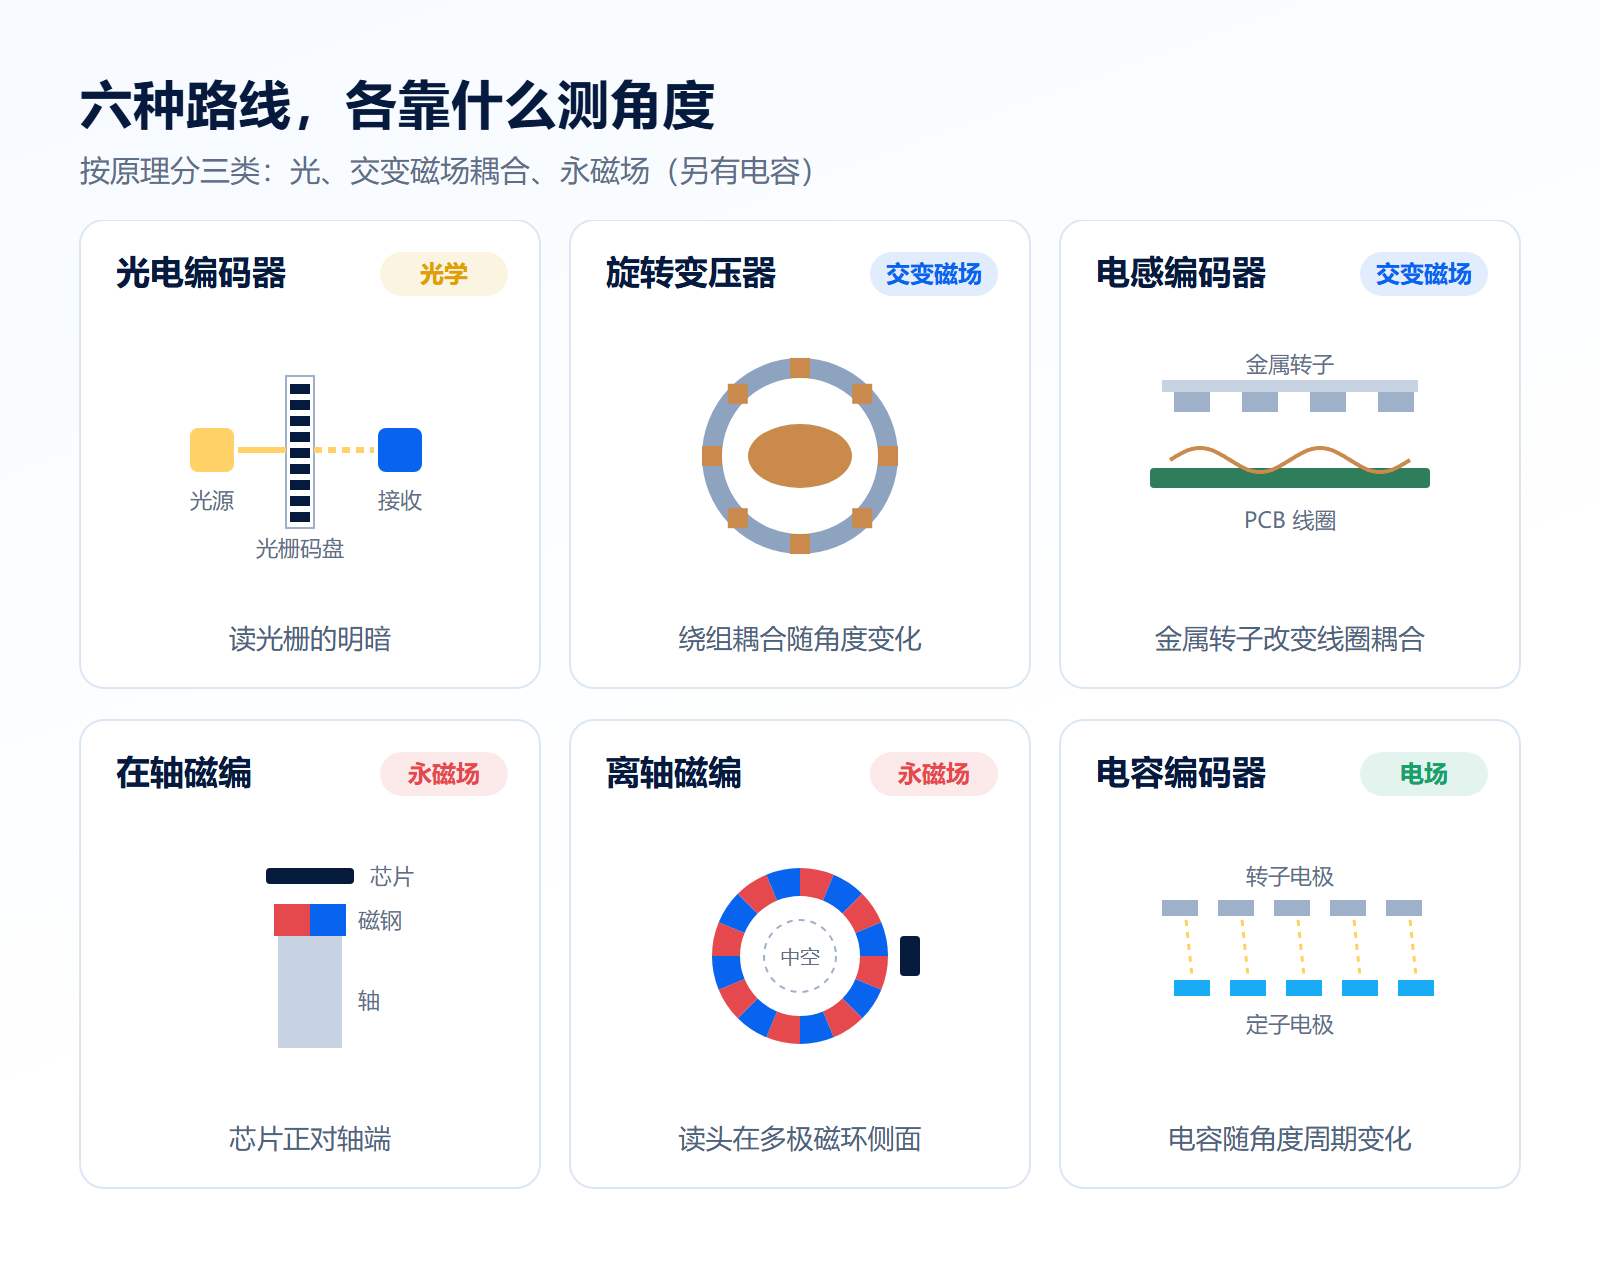
▲ 原理示意,未按比例绘制
可以看出,旋变和电感其实是“近亲”,都靠交变磁场耦合;在轴磁编和离轴磁编测的都是永磁体的磁场,区别只在磁铁和芯片的摆法。这个区别会决定后面的很多取舍。
我们把六种路线放在 6 个维度上比较:分辨率、精度、速度、抗干扰、成本、安装。为了读起来直观,统一按“越高越好”打分:5 分最好,成本一项分越高代表越便宜,安装一项分越高代表越省心。
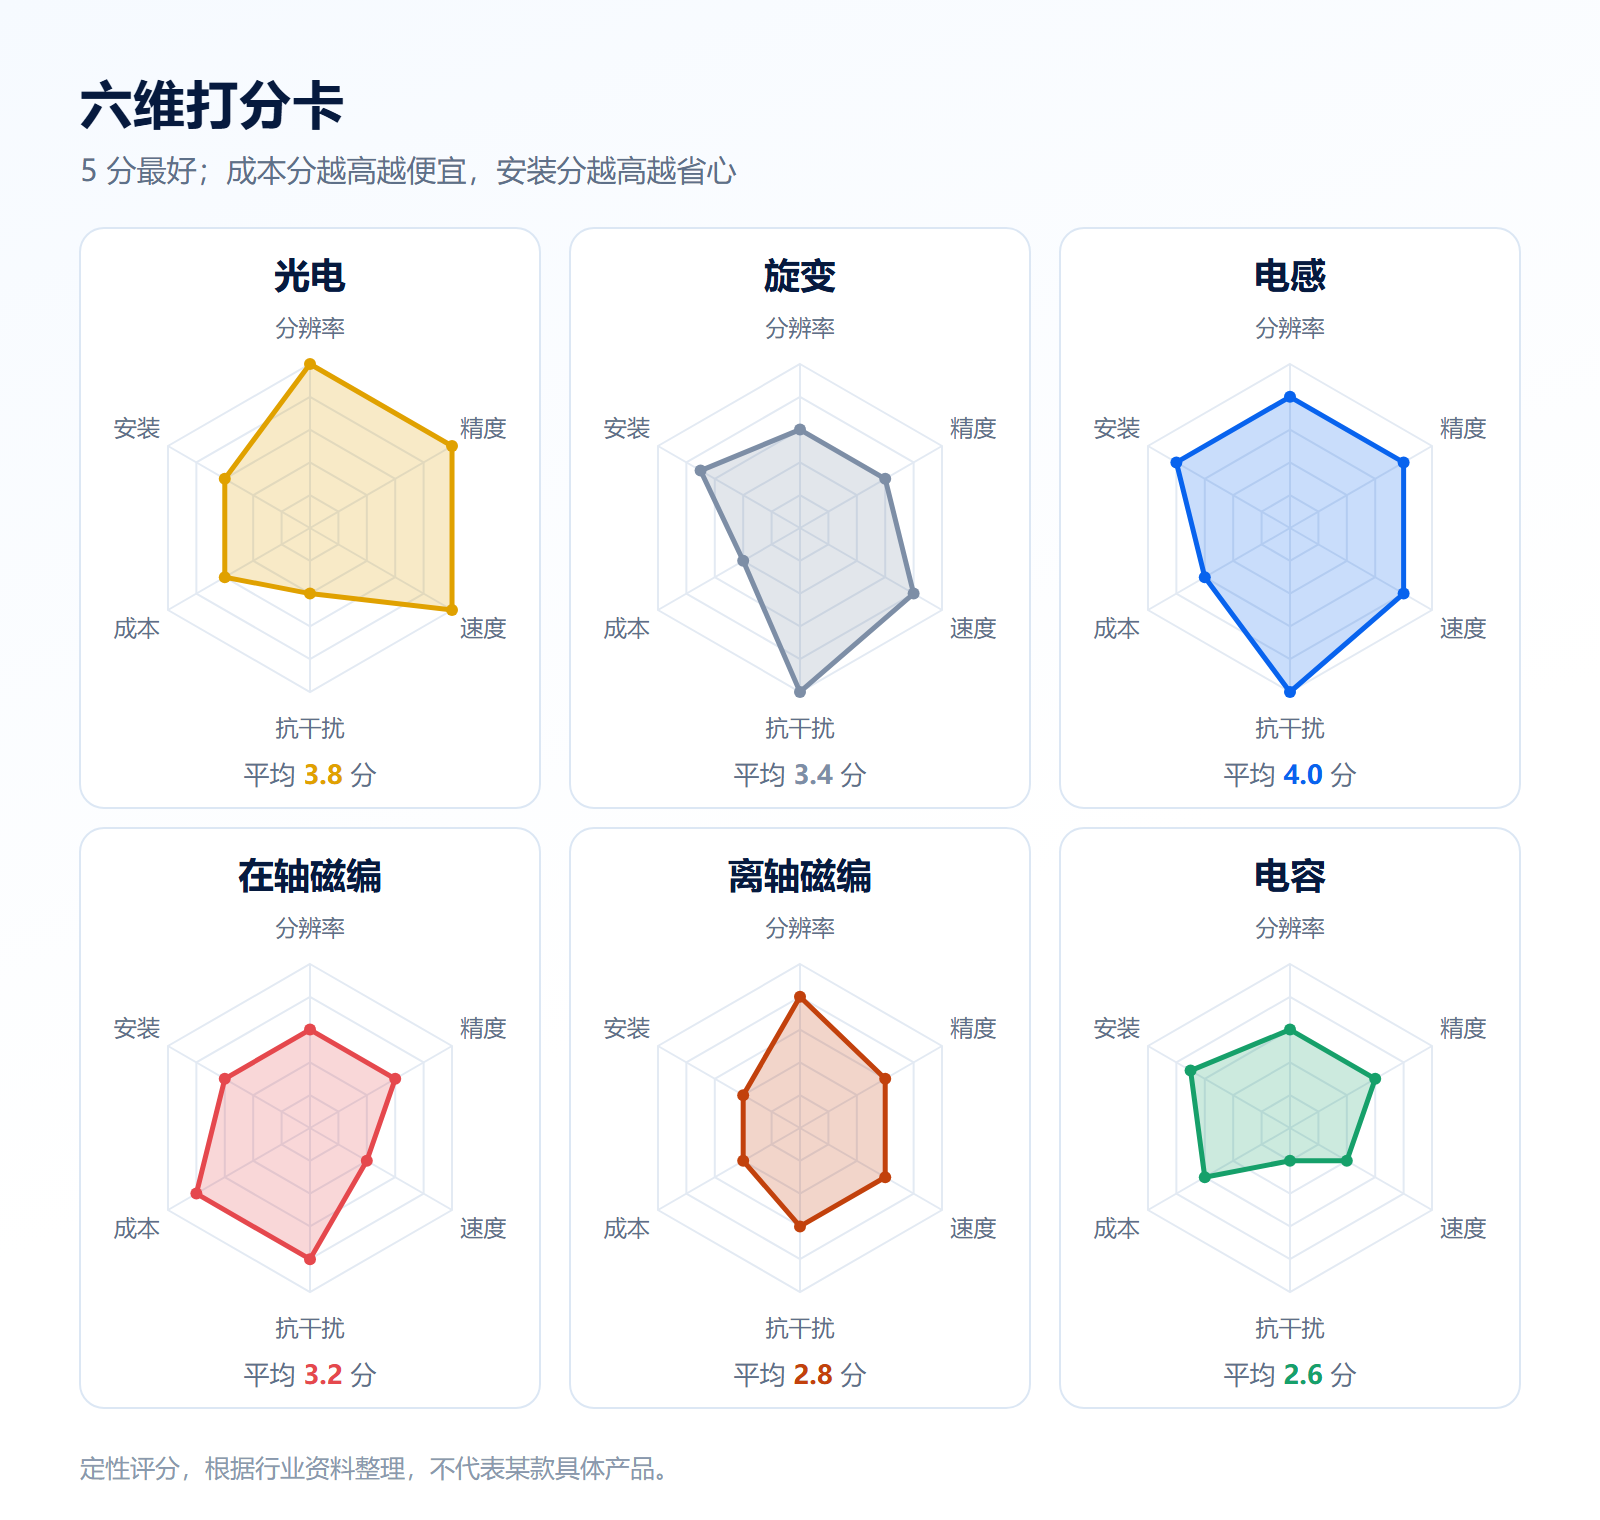
▲ 定性评分,根据行业资料整理,不代表某款具体产品
雷达图越“圆”、越大,说明这条路线越均衡。光电在分辨率、精度、速度上拔尖,但抗干扰最弱;在轴磁编成本最好,速度和精度一般;电感的六个维度比较均衡,没有明显短板。
● 光电:精度和分辨率的天花板,工业伺服里非常成熟。短板是怕油污、粉尘、冷凝和冲击,玻璃码盘也比较“娇气”,放进密封、紧凑、常有冲击的机器人关节里受限较多
● 旋变:极耐恶劣环境,高可靠,是汽车电驱和军工的常客。但需要专门的激励和解码电路,体积、重量和成本都偏高,精度一般
● 电感:抗干扰强,不怕油污和磁场,能做成中空的薄片,线圈就是 PCB 走线,成本可控。难点在线圈设计和信号处理,门槛在“设计”而不在“制造”
● 在轴磁编:结构最简单、成本最低、量产最成熟。但必须装在轴端,做不了中空,精度和速度一般
● 离轴磁编:可以中空,分辨率较高。代价是多极磁环成本高,对安装偏心比较敏感,也要防范外部磁场干扰
● 电容:功耗低、可以做得很薄,但对潮湿、污染和电磁干扰敏感,目前在机器人里比较小众
回到机器人关节本身,它对编码器有几条很现实的约束:
● 中空走线:线缆要从关节中心穿过,编码器不能占住轴心
● 轴向要薄:关节越做越扁,留给编码器的厚度往往只有几毫米
● 电磁环境恶劣:编码器紧挨着电机绕组和抱闸,周围有强电流和杂散磁场
● 油污与冲击:减速器润滑脂、粉尘,以及腿部落地时的冲击
● 量产成本:一台人形机器人几十个编码器,单价直接影响整机成本
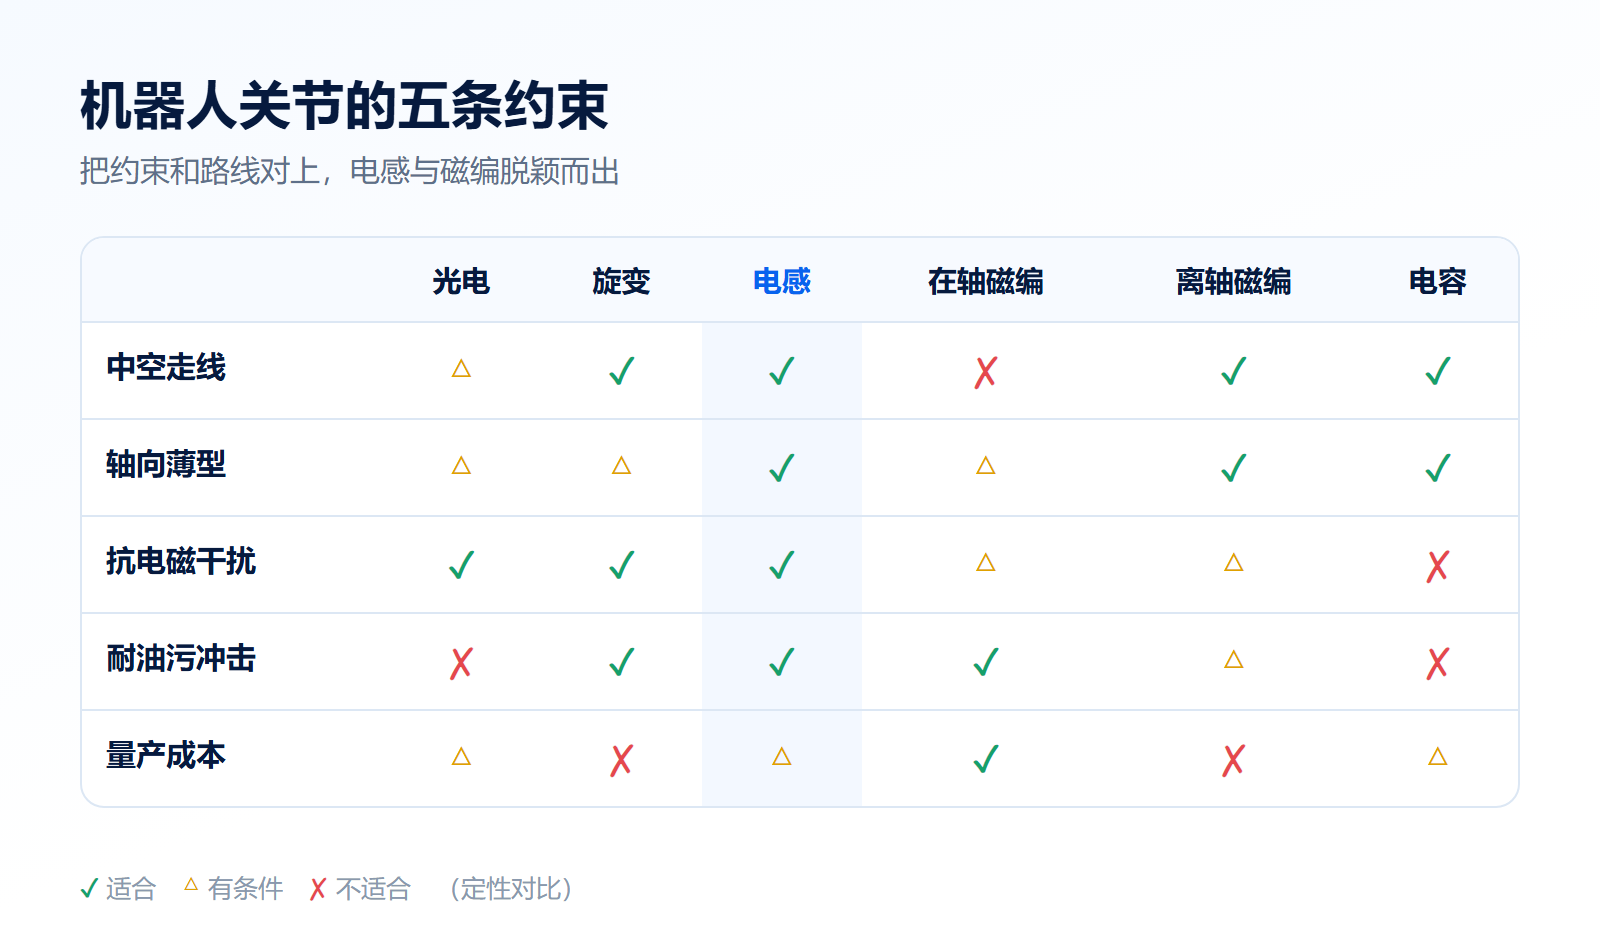
▲ 定性对比:✓ 适合 △ 有条件 ✗ 不适合
把约束和路线对上,结论就很清楚了:电感和磁编是机器人关节的两条主线。磁编胜在成熟和便宜,电感胜在中空、抗干扰和综合均衡;光电留在对精度要求极高的场合,旋变则守着高可靠的特殊场景。
本讲小结
1. 六种路线分三类原理:光学(光电)、交变磁场耦合(旋变、电感)、永磁场(在轴 / 离轴磁编),外加电容
2. 光电精度最高但怕脏怕震;旋变最可靠但又大又贵;在轴磁编最便宜但做不了中空
3. 电感六个维度最均衡,门槛主要在线圈设计和信号处理
4. 对照中空、薄型、抗干扰、耐油污、成本五条约束,电感和磁编成为机器人关节主线
机器人关节编码器 14 讲
01 一台人形机器人,要用多少个编码器?
02 为什么每个关节都要装两个编码器?
03 机器人编码器的 5 个硬指标
04 六种技术路线横评(本期)
05 谐波、行星、空心杯:不同关节怎么配编码器
06 磁编与电感:四大主流方案深度对比
07 霍尔、AMR、GMR、TMR:磁传感的四代演进
08 磁编码器芯片地图
09 电感编码器是怎么测角度的?
10 电感编码器线圈:从绘制到仿真
11 电感编码器芯片全景
12 编码器市场格局
13 机器人编码器的六个趋势
14 收官:一张表选对关节编码器
下期预告
第 5 讲|谐波、行星、空心杯:不同关节怎么配编码器
三种关节结构、五种典型配置,以及中空走线为什么越来越成为刚需
关于感御科技
上海感御科技有限公司专注于机器人高精度位置感知,提供电感编码器、磁编码器及核心模块产品,覆盖 Φ18–98 mm 机器人关节尺寸,支持 17 / 19 / 21 bit 绝对式分辨率与电机端 + 减速机端双位置反馈,可提供标准产品选型与非标快速定制。
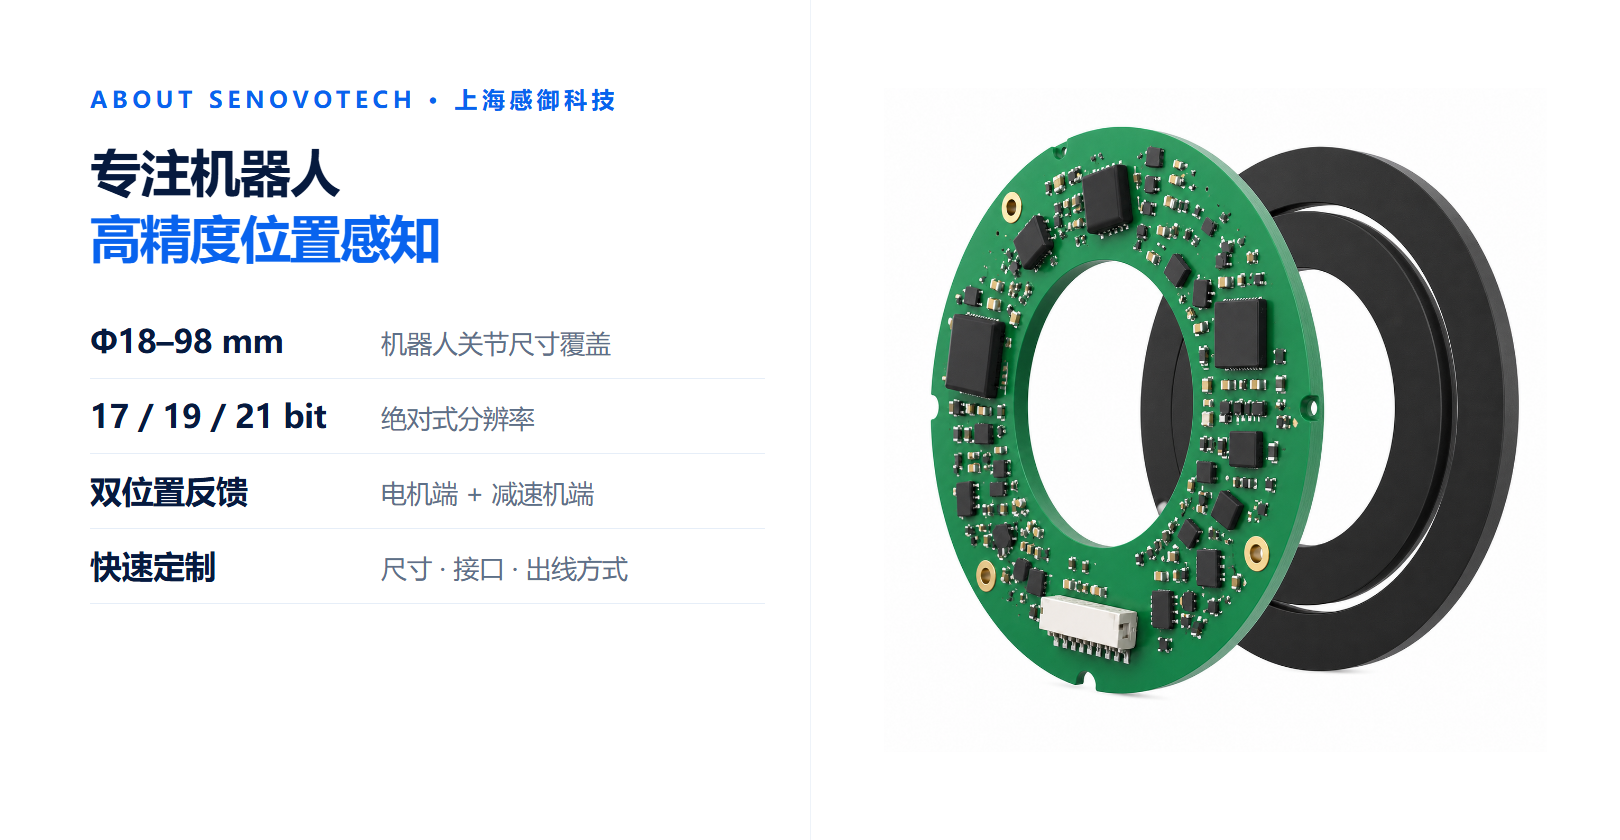
如果你正在为关节评估编码器技术路线,想对比电感与磁编方案,欢迎联系我们 👇
官方微信:jlwhsh888
邮箱:sales@senovotech.com
点击文末「阅读原文」,了解感御的电感 / 磁编技术 →