上一讲我们讲了关节里的两只“眼睛”:电机端编码器要“快”,输出端编码器要“准”。
那么,“快”和“准”具体要做到什么程度?拿到一份编码器规格书,几十行参数里,机器人关节真正要盯住的是哪几行?
这一讲,我们把机器人编码器的 5 个硬指标逐一讲清楚:分辨率、重复精度、绝对精度、多圈记忆、输出协议。最后再补一个容易被忽略的指标。
分辨率说的是编码器能分辨的最小角度。规格书上通常写成 bit:n bit 就是把一圈 360° 分成 2n 份。16 bit 是 65,536 份,每份约 0.0055°;21 bit 是 200 多万份,每份不到 1 角秒。
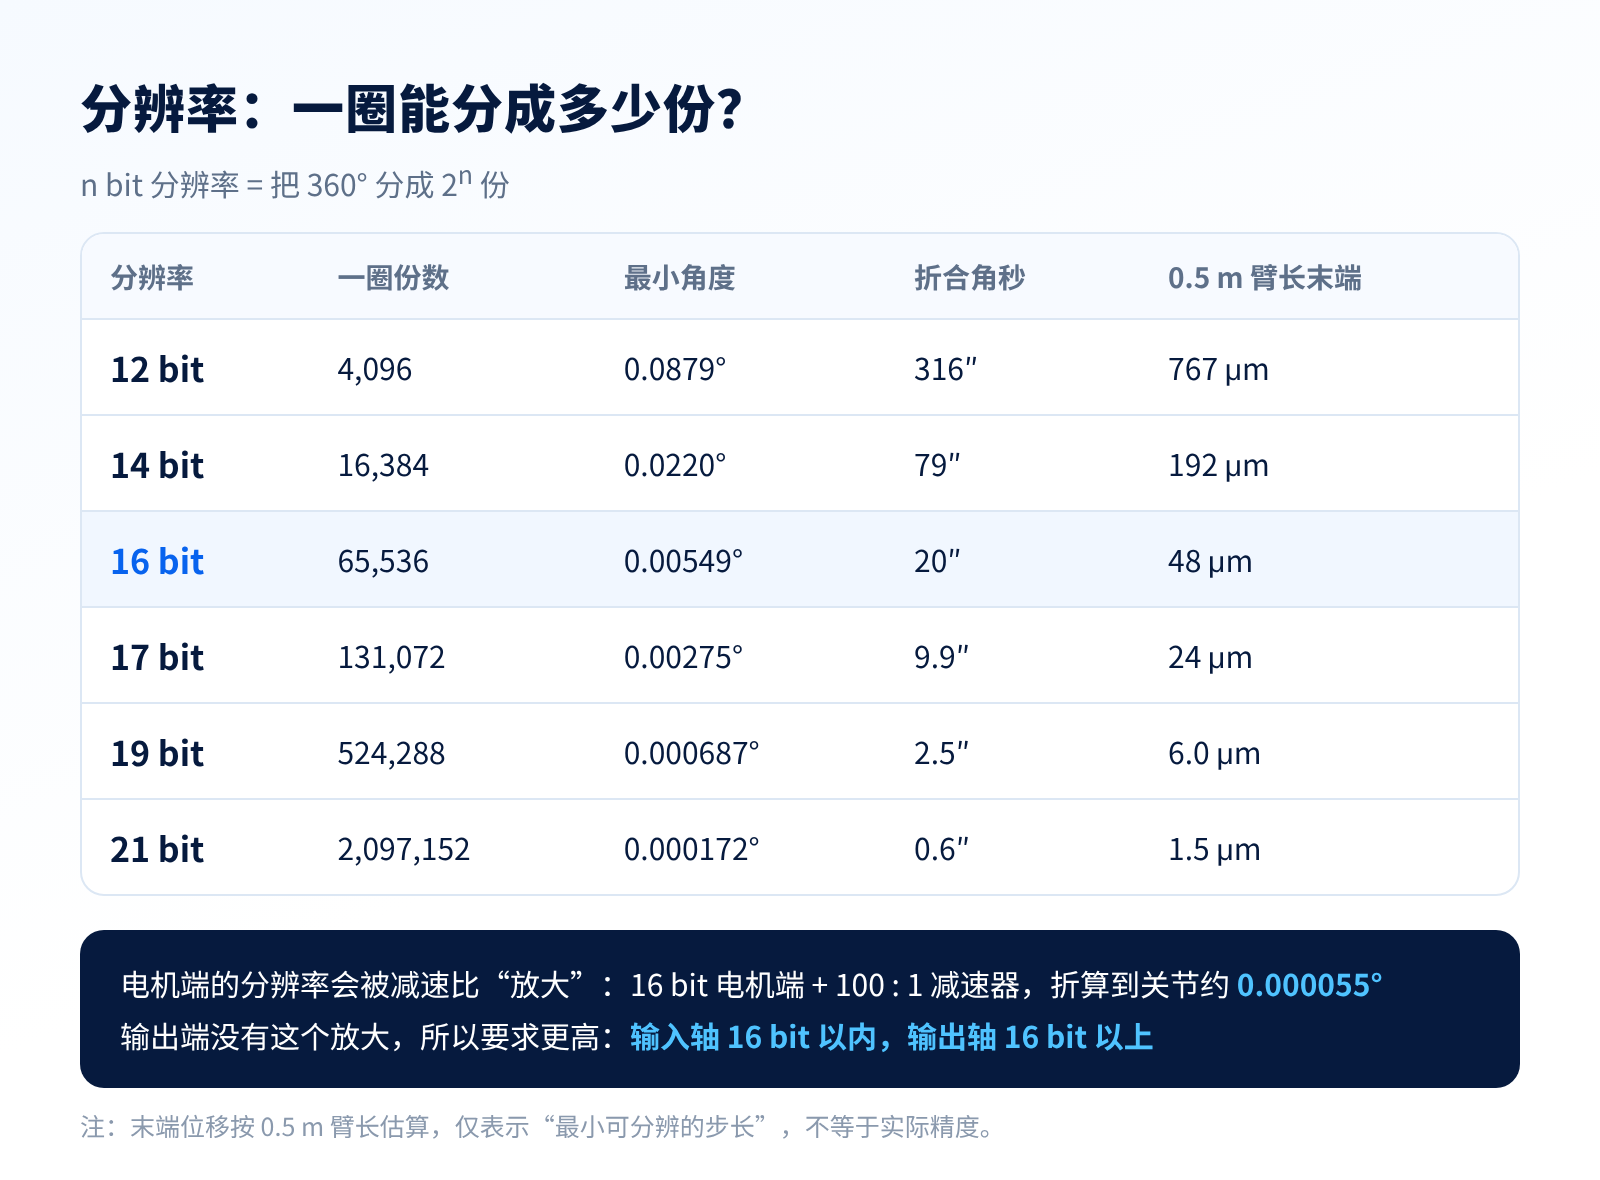
▲ 常见分辨率对应的最小角度
有意思的是,两个编码器对分辨率的要求并不一样:
● 电机端:16 bit 以内通常够用。电机转很多圈,关节才转一圈,减速比会把电机端的分辨率“放大”。16 bit 配 100 : 1 的减速器,折算到关节已经细到约 0.000055°
● 输出端:要 16 bit 以上。输出端编码器直接装在关节上,没有减速比帮忙,看到多细,关节就能控多细
顺带一提:机器人关节基本都用绝对式编码器,上电就能读出当前角度;增量式编码器一般不用,只有电机端偶尔会用到。
分辨率高,不代表读数就准。这是规格书上最容易混淆的地方:分辨率、重复精度、绝对精度,是三件不同的事。
用打靶来理解最直观:靶心是关节的真实角度,每个弹孔是编码器的一次读数。
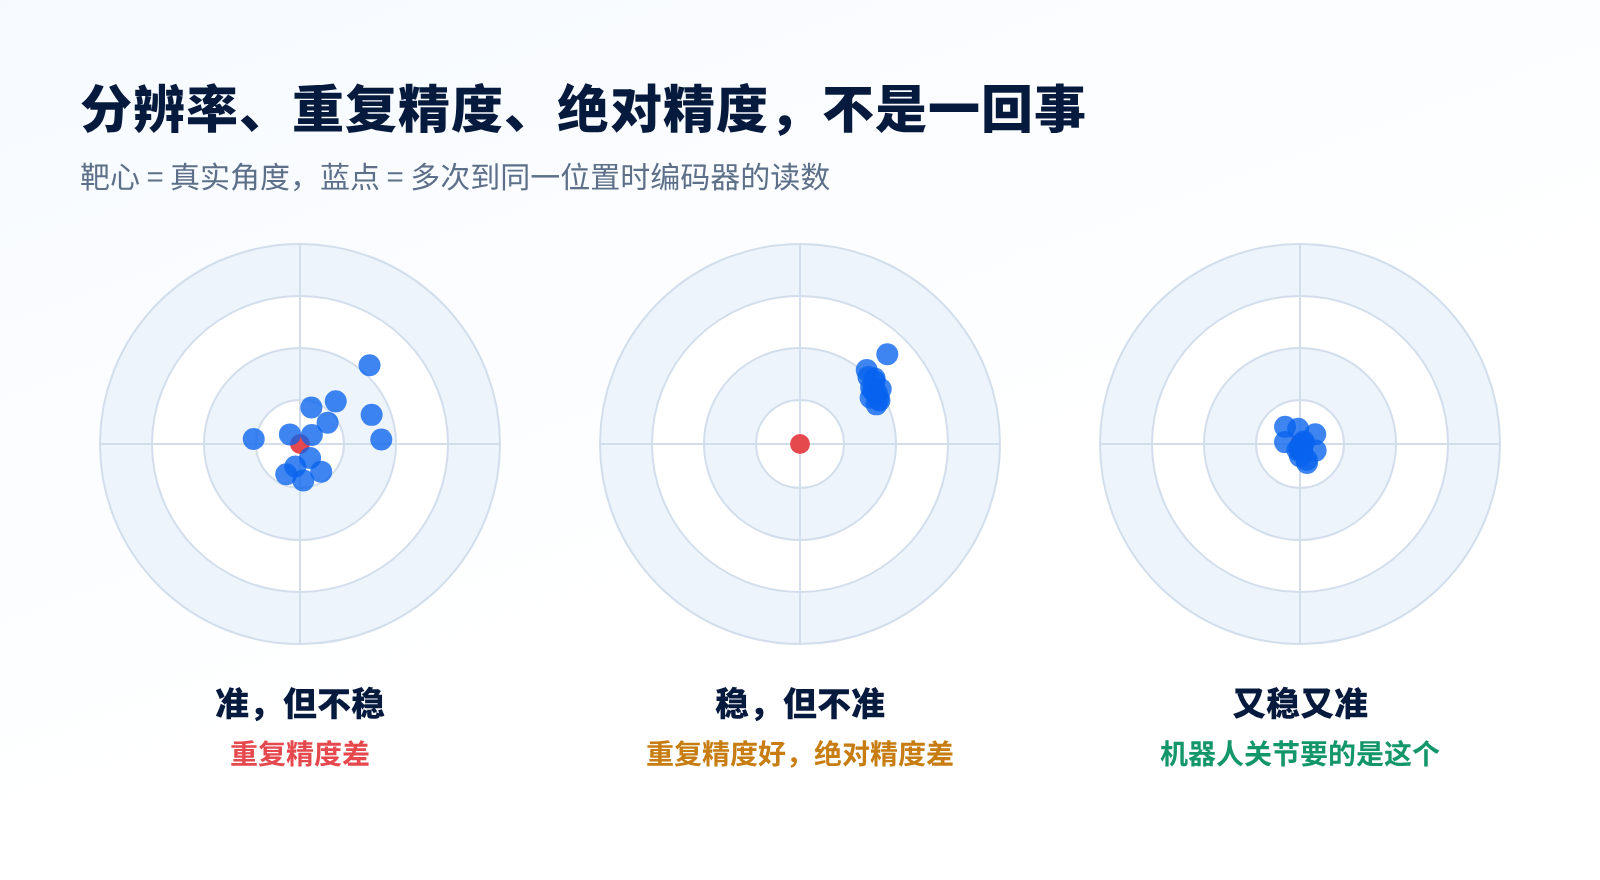
▲ 重复精度看“散不散”,绝对精度看“偏不偏”
重复精度说的是:关节多次回到同一个位置,编码器每次读出来的数一不一样。读数会抖、会受温度和噪声影响,弹孔就会散开。
对机器人来说,重复精度要求很高。示教再现、重复抓取、步态控制,靠的都是“上次到过的地方,这次还能准确回去”。这也是为什么工业机器人的规格书上,重复定位精度往往是最醒目的那一行。
绝对精度看的是弹孔离靶心有多远,也就是编码器读数和真实角度之间的最大偏差。机器人关节的典型要求是:
● 电机端(输入轴):< 0.5°
● 输出端(输出轴):< 0.1°
0.1° 听起来很小,但上一讲算过:手臂末端离肩关节半米以上时,关节差 0.1°,末端就可能差出 1 毫米左右。
编码器的误差往往不是随机的,而是随角度周期性变化:安装偏心、感应部件的加工偏差、信号幅值不一致,都会在一圈里留下固定形状的误差曲线。既然有规律,就可以“校”掉。
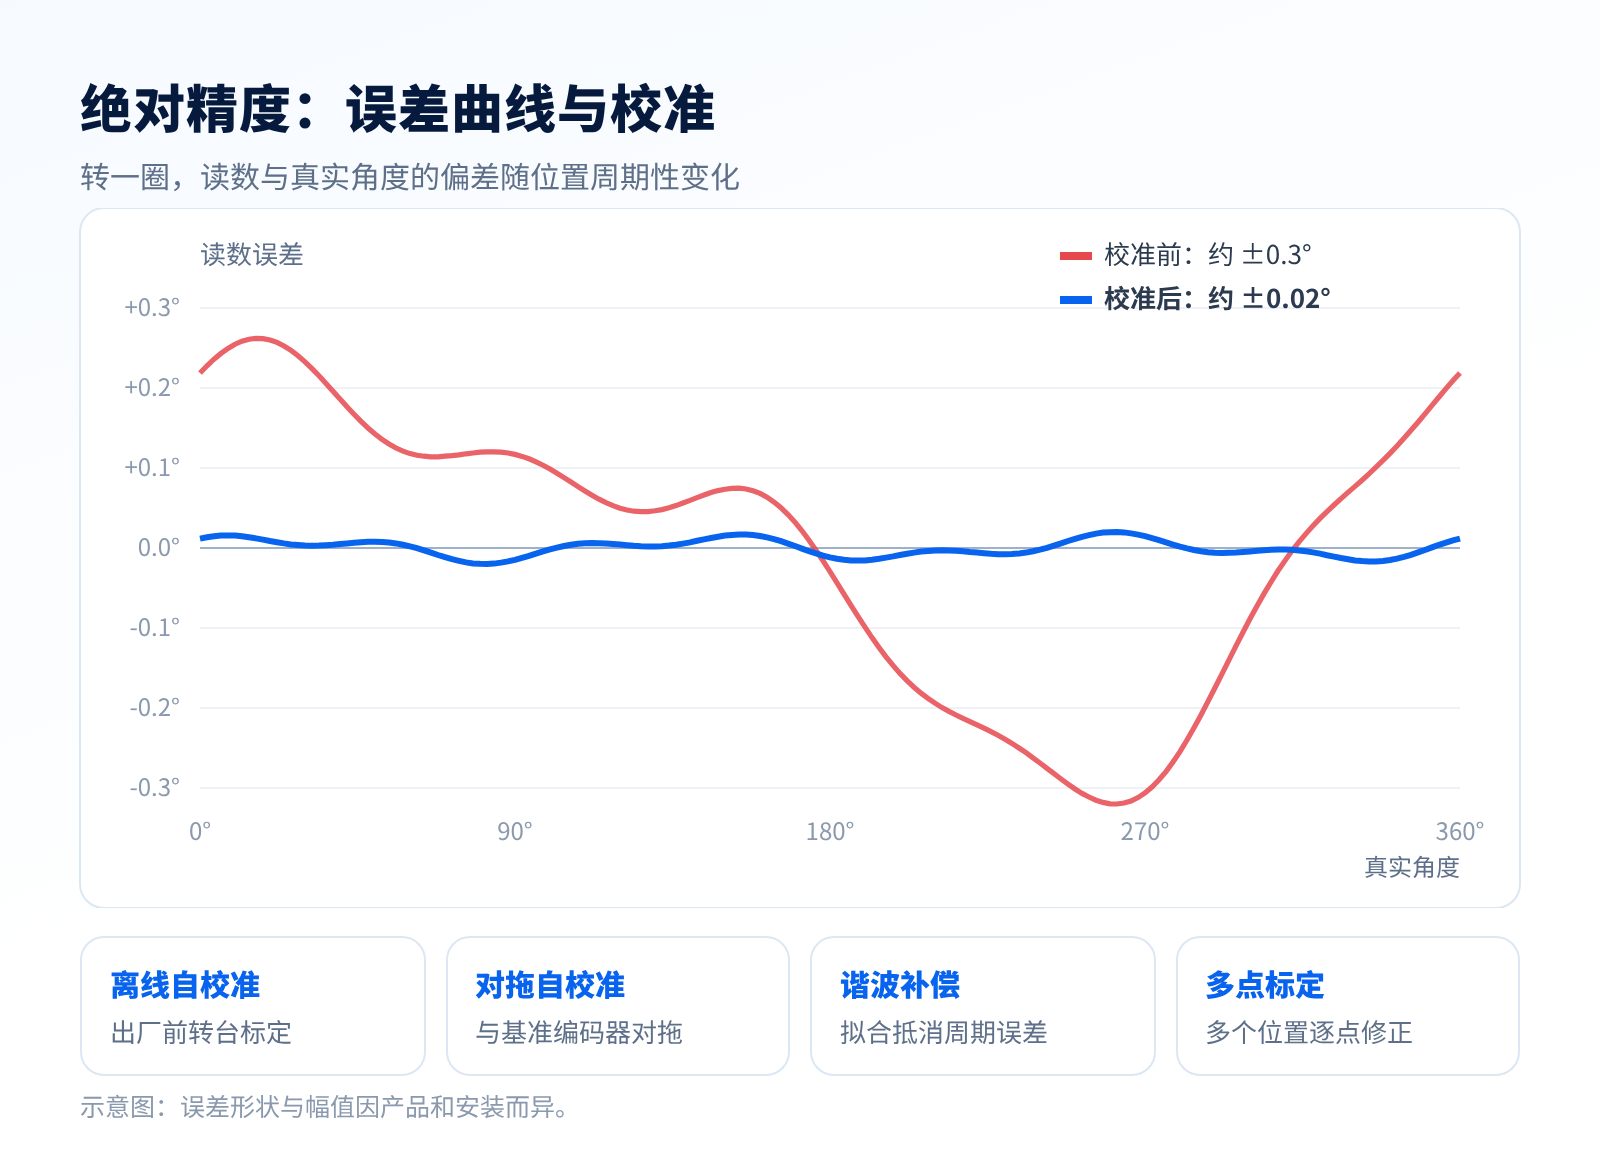
▲ 示意图,误差形状与幅值因产品和安装而异
常见做法有离线自校准、对拖自校准、谐波补偿和多点标定。很多芯片规格书上写的 ±0.01°、±0.02°,后面都跟着一个括号:“校准后”。所以评估编码器时,除了看芯片本身,还要看厂商有没有完整的标定能力,以及装进关节后还能不能再校一次。
电机端转一圈只是关节的一小步。断电再上电,控制器必须知道电机已经转过了几圈,否则关节位置就“丢”了。这就是多圈记忆。
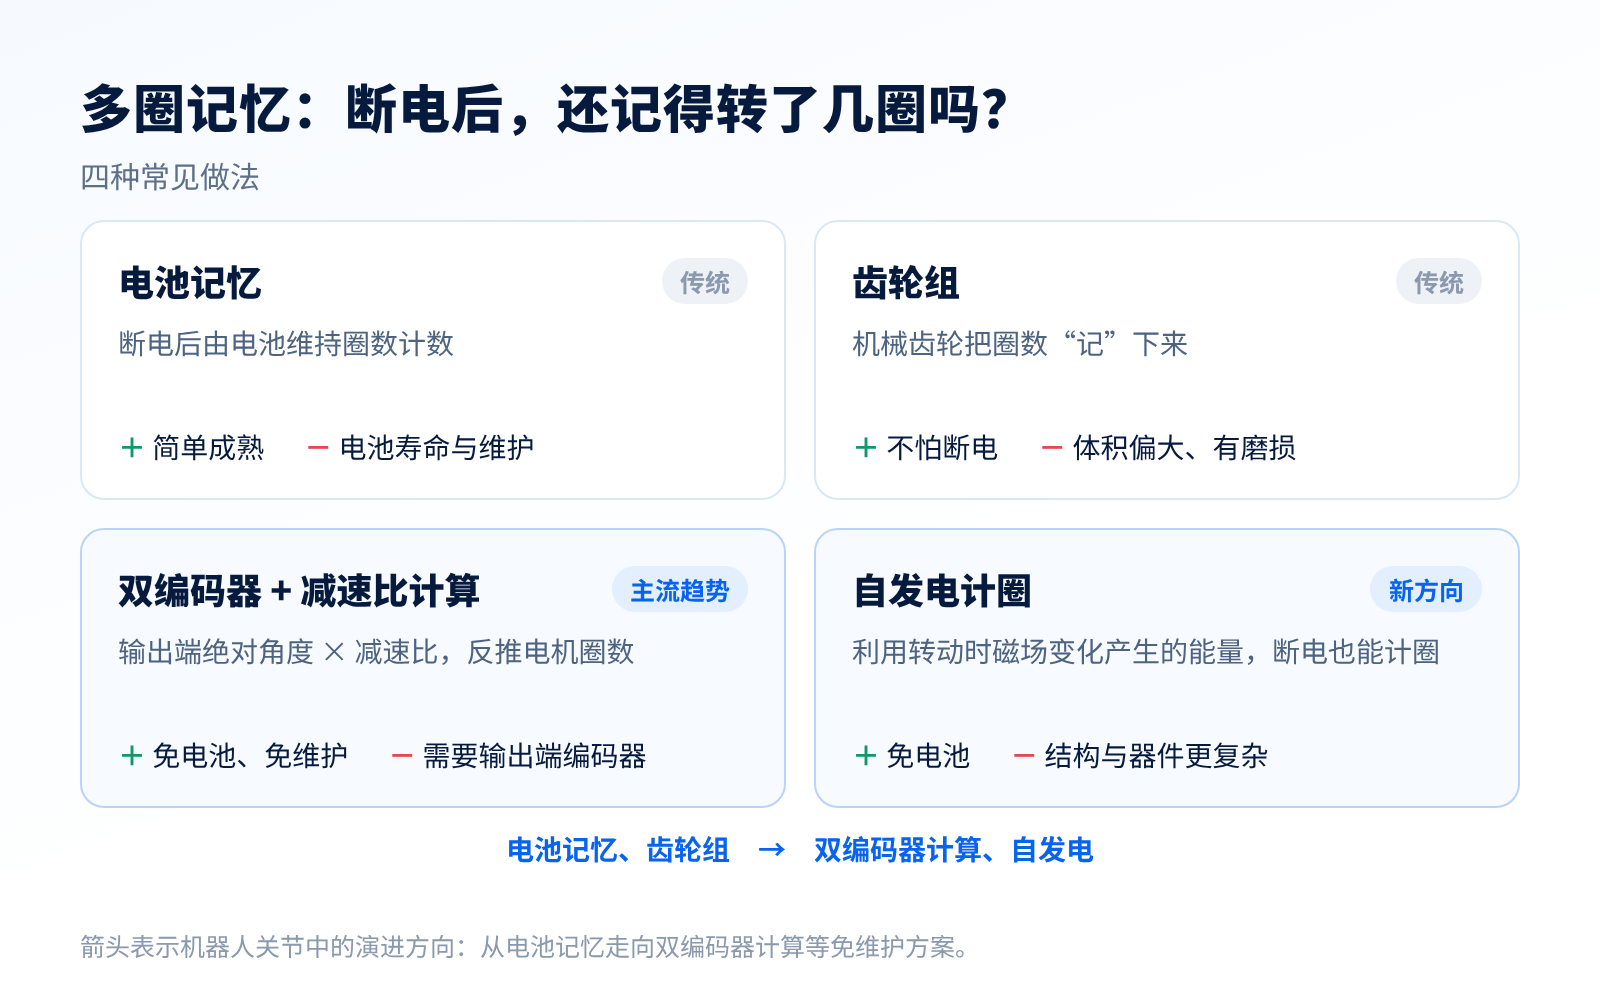
▲ 多圈记忆的四种常见做法
在机器人关节里,趋势很明确:从需要维护的电池记忆、齿轮组,走向免维护的双编码器 + 减速比计算。具体怎么算,第 2 讲已经用一个例子推过一遍,感兴趣可以回看。
编码器测得再准,数据也得及时、可靠地送到驱动器。选哪种协议,最关键的是看编码器和驱动器离多远:
● 驱编一体:编码器和驱动在同一块板上,或者板对板插接,距离只有几厘米。常用 UART、SPI、模拟 Sin/Cos,简单、快、成本低
● 驱编分离:编码器和驱动器分开,中间要走一段线缆。常用 RS-485、BiSS-C 这类差分接口,抗干扰、能走长线
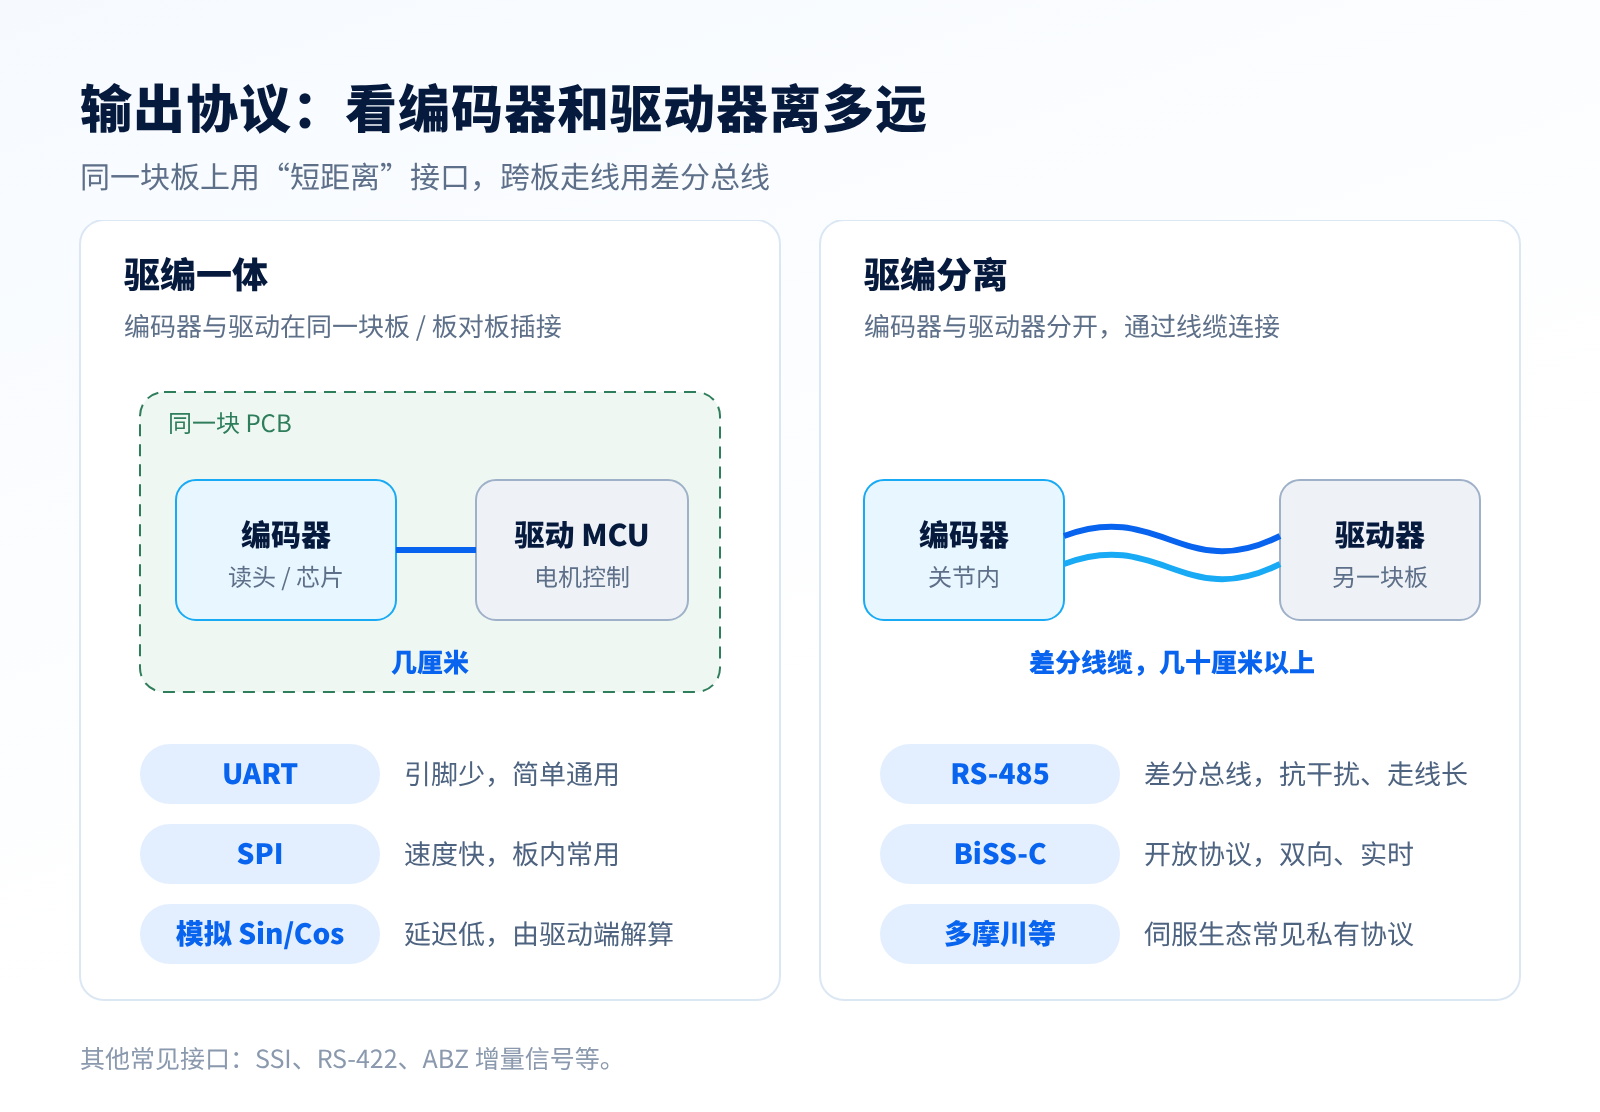
▲ 输出协议的选择,取决于驱动和编码器的布置方式
除此之外,SSI、RS-422、多摩川协议在伺服行业也很常见。对关节厂商来说,编码器能不能直接对上自己驱动器的接口,往往决定了导入要花几天还是几个月。
规格书上,延迟常常藏在不起眼的位置,但对电机端编码器来说,它可能比精度更要命。电流环、速度环要以很高的频率刷新,编码器的角度晚到一点,控制带宽就要打折扣。
机器人关节对电机端编码器的典型要求是响应延迟 < 5 μs。这也呼应了上一讲的结论:电机端要“快”。值得一提的是,电机端的精度要求反而可以相对宽松,并不是每个指标都要拉满。
最后,把这 5 + 1 个指标放进一张表,方便收藏:
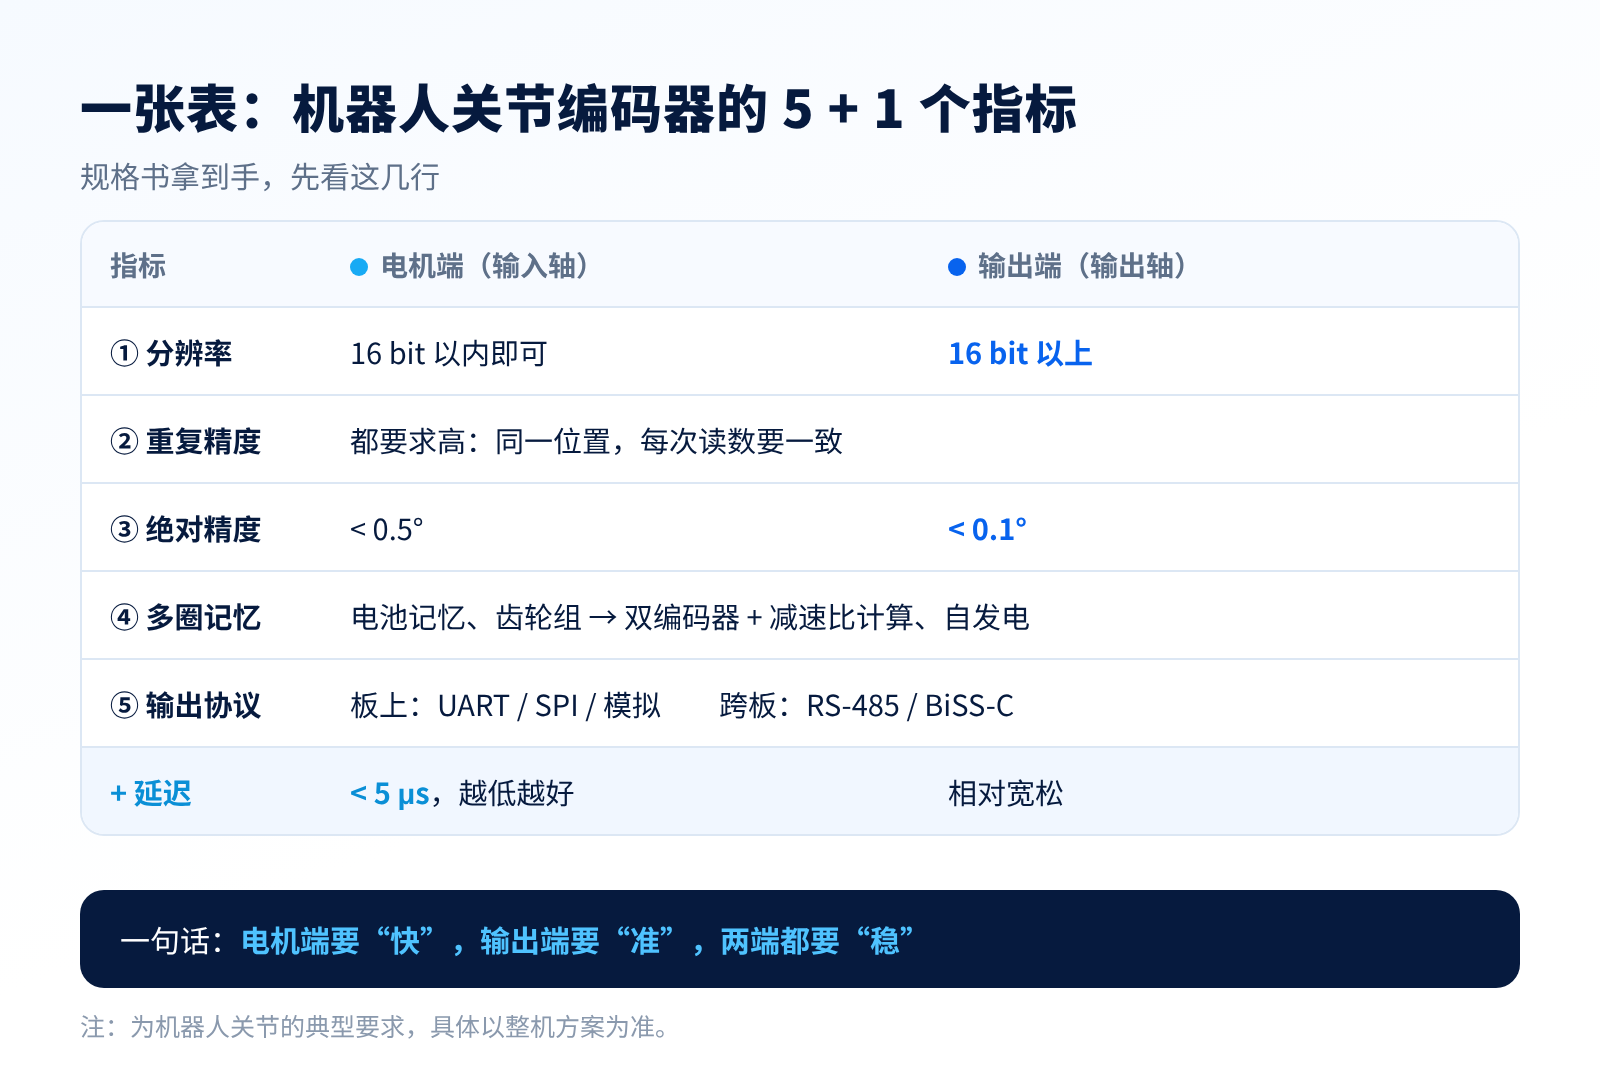
本讲小结
1. 分辨率:电机端 16 bit 以内,输出端 16 bit 以上
2. 分辨率 ≠ 精度:重复精度看“散不散”,绝对精度看“偏不偏”
3. 绝对精度:电机端 < 0.5°,输出端 < 0.1°,校准能力很关键
4. 多圈记忆:从电池、齿轮组走向双编码器计算
5. 输出协议:板上用 UART / SPI / 模拟,跨板用 RS-485 / BiSS-C
6. 别忘了延迟:电机端 < 5 μs
机器人关节编码器 14 讲
01 一台人形机器人,要用多少个编码器?
02 为什么每个关节都要装两个编码器?
03 机器人编码器的 5 个硬指标(本期)
04 六种技术路线横评
05 谐波、行星、空心杯:不同关节怎么配编码器
06 磁编与电感:四大主流方案深度对比
07 霍尔、AMR、GMR、TMR:磁传感的四代演进
08 磁编码器芯片地图
09 电感编码器是怎么测角度的?
10 电感编码器线圈:从绘制到仿真
11 电感编码器芯片全景
12 编码器市场格局
13 机器人编码器的六个趋势
14 收官:一张表选对关节编码器
下期预告
第 4 讲|六种技术路线横评
光电、旋变、电感、在轴磁编、离轴磁编、电容,用今天这把“尺子”逐一量一量
关于感御科技
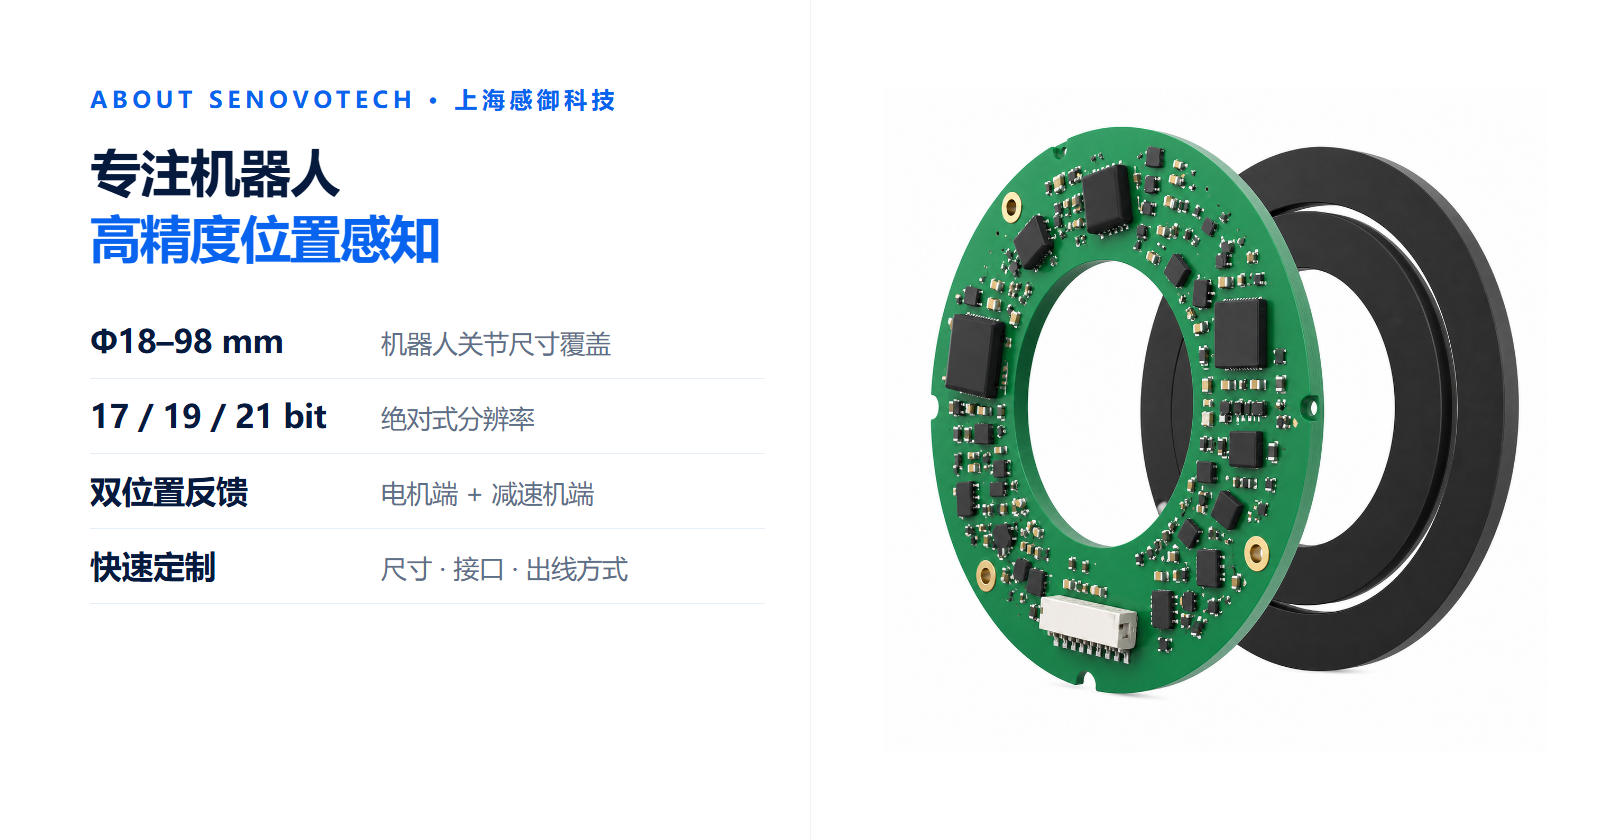
上海感御科技有限公司专注于机器人高精度位置感知,提供电感编码器、磁编码器及核心模块产品,覆盖 Φ18–98 mm 机器人关节尺寸,支持 17 / 19 / 21 bit 绝对式分辨率与电机端 + 减速机端双位置反馈,可提供标准产品选型与非标快速定制。
围绕今天讲的几个指标,感御自研了自校准、误差补偿与单多圈融合算法,支持 RS-485、UART、SPI、ABZ、BiSS 等主流接口,方便快速接入客户的驱动方案。
如果你正在为关节选型编码器,想对照这 5 个指标评估方案,欢迎联系我们 👇
官方微信:jlwhsh888
邮箱:sales@senovotech.com
点击文末「阅读原文」,查看感御编码器产品参数 →