上一讲我们算过:一台人形机器人要用 60–80 个位置传感器,其中大部分来自“每个关节两个编码器”。
很多人第一次看到这个配置都会问:电机端已经装了编码器,乘上减速比不就知道关节转了多少吗?为什么还要在输出端再装一个?
这一讲,我们把双编码器讲透:两个编码器各管什么、只用一个差在哪、多圈位置怎么算,以及同侧双编和异侧双编该怎么选。
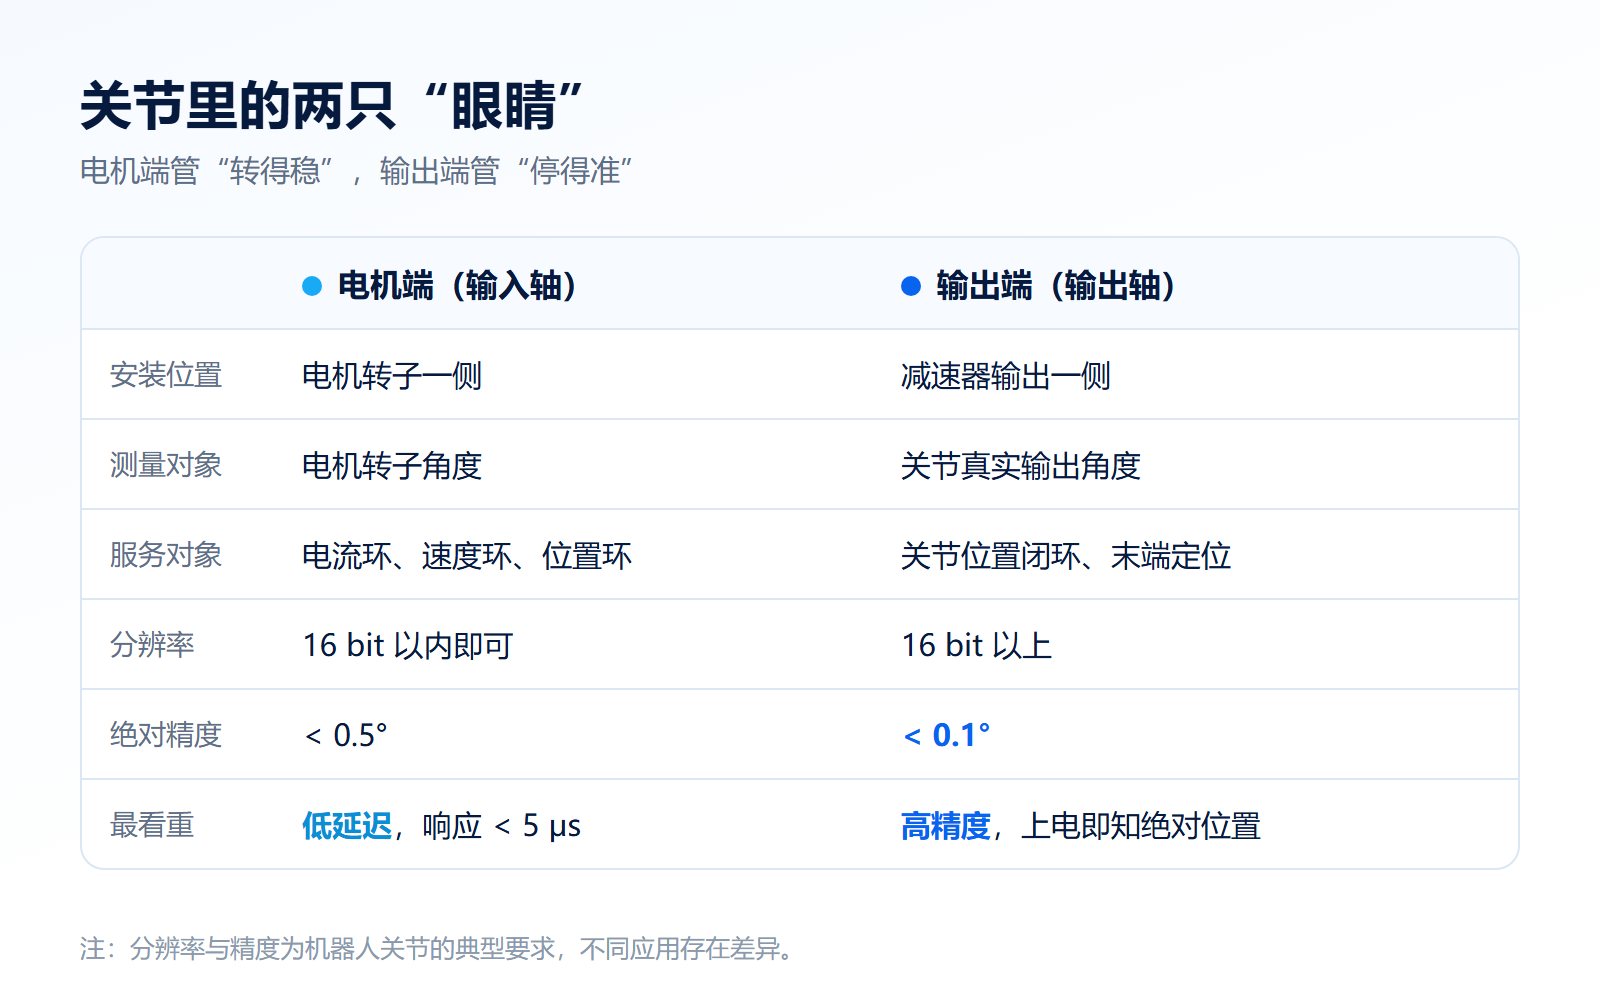
一个旋转关节里,电机转得快、力矩小,减速器把它变成转得慢、力矩大的关节输出。两个编码器分别盯着减速器的两头:
● 电机端(输入轴)编码器:测电机转子角度,为电流环、速度环、位置环提供反馈。它最在意的是快——反馈延迟直接影响控制带宽
● 输出端(输出轴)编码器:测关节真实的输出角度,决定关节最终停在哪里。它最在意的是准——精度直接决定末端定位
理论上,关节角度 = 电机转过的角度 ÷ 减速比。但真实的减速器并不是“刚性”的,至少有两个误差来源:
● 齿隙:齿轮啮合处总有微小的间隙。电机换向时,要先转过这段“空程”,关节才开始动。来回运动时,推算角度和真实角度之间就会出现一个滞回
● 柔性:谐波减速器的柔轮本身会弹性变形。负载越大,输出端相对电机端“扭”过的角度就越大
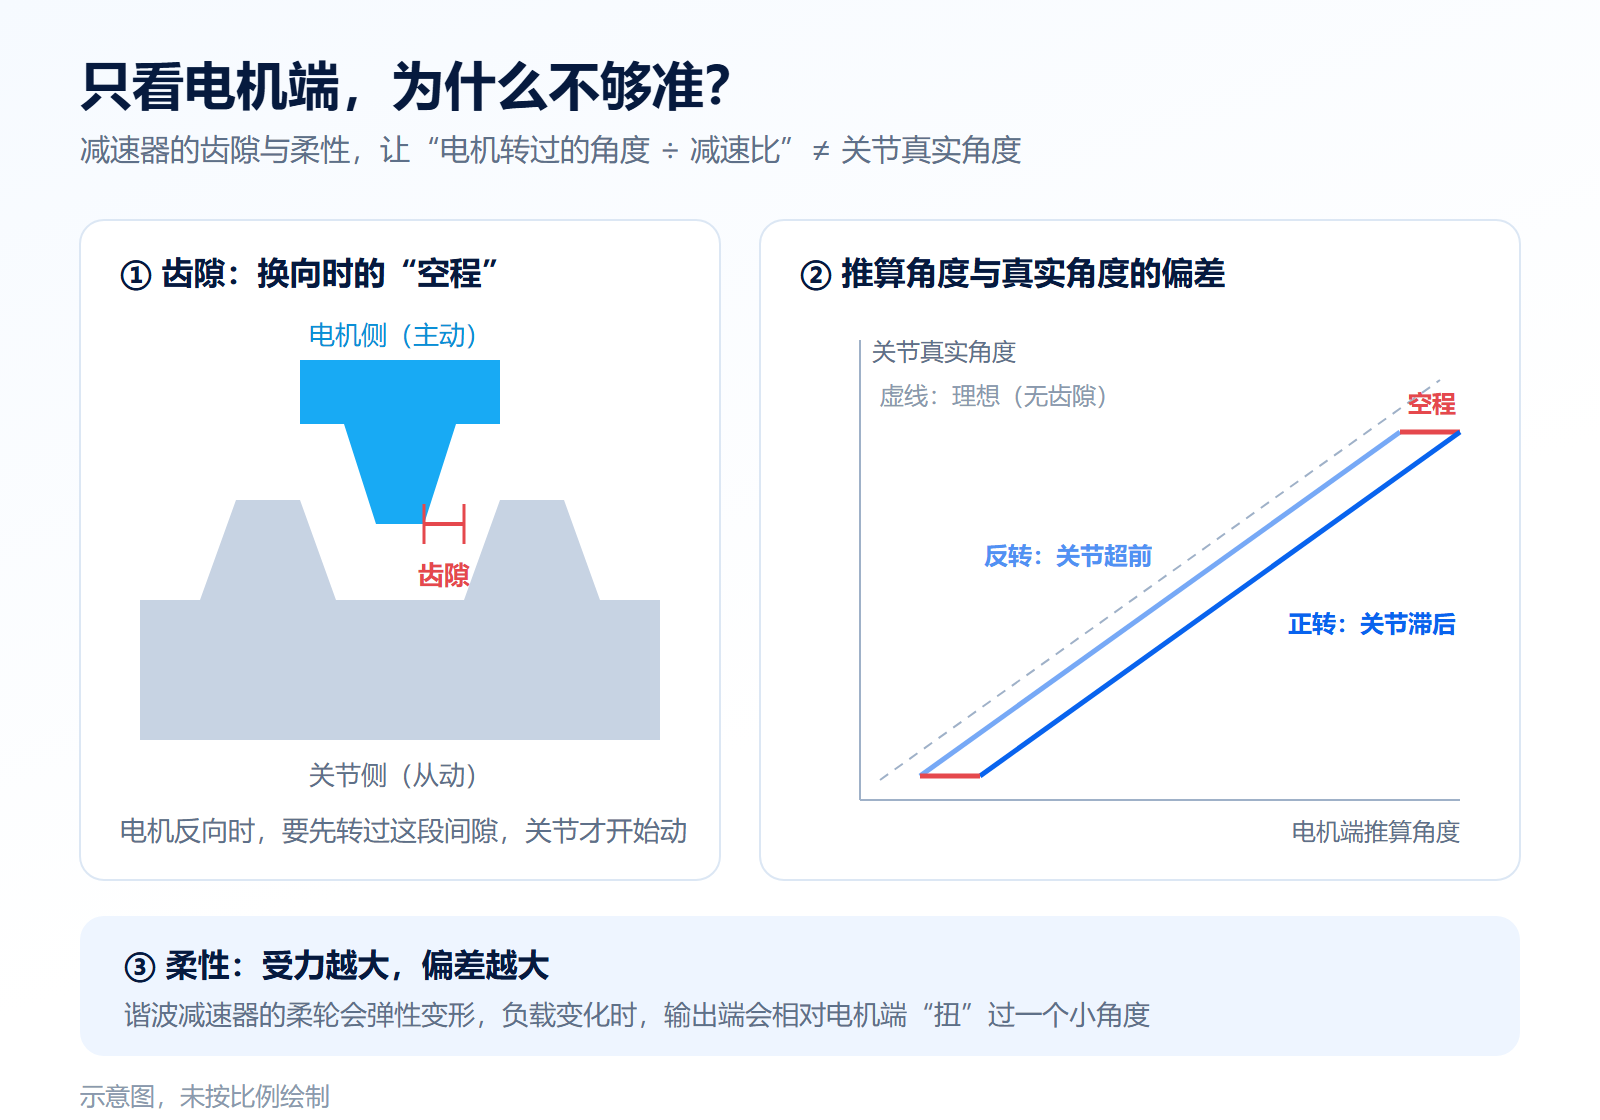
▲ 示意图,未按比例绘制
这些误差折算到关节上可能只有零点几度,但对人形机器人来说,手臂末端离肩关节可能有半米以上,关节差 0.1°,末端就可能差出 1 毫米左右。输出端编码器绕开了减速器,直接看“结果”,这就是它存在的意义。
电机端编码器通常只能给出“单圈”内的绝对角度。关节转一圈,电机可能要转上百圈——断电再上电,控制器怎么知道电机已经转过了几圈?
常见的多圈方案有几种:
● 电池记忆:断电后用电池维持计数,简单直接,但要考虑电池寿命和维护
● 齿轮组:用机械齿轮把圈数“记”下来,可靠但体积偏大
● 双编码器 + 减速比计算:不需要电池和额外机构,是中空关节里越来越常见的做法
第三种方法的思路很巧妙:输出端编码器给出关节的绝对角度,乘上减速比,就能粗略知道电机转过的总角度;再和电机端的单圈角度对一对,就能算出准确的圈数。
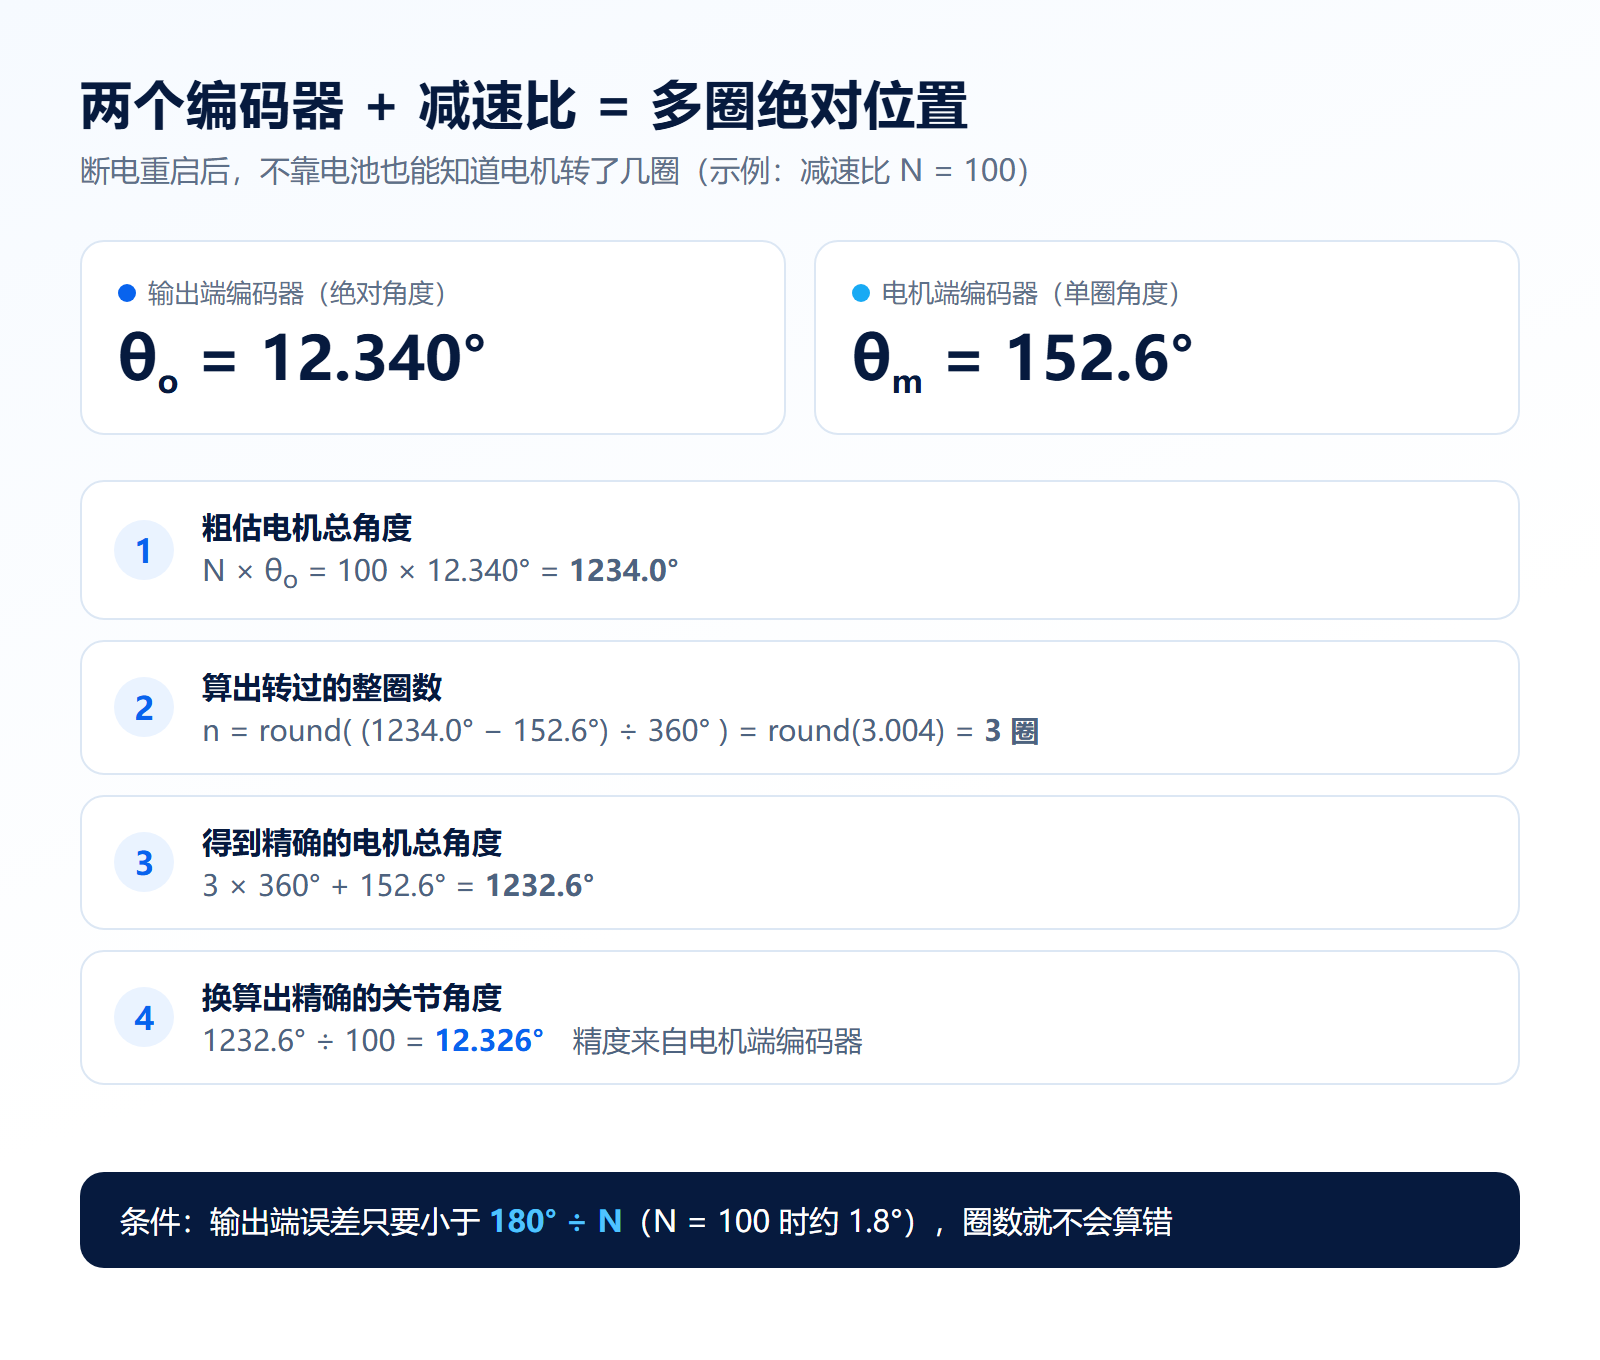
▲ 以减速比 100 为例的推算过程
有意思的是,这里两个编码器是互相补位的:输出端负责“认圈”,只要误差小于 180° ÷ 减速比就不会认错;最终的精细角度,则来自分辨率更高、延迟更低的电机端。
两个编码器装在哪里,有两种主流做法:
● 异侧双编:电机端编码器装在电机后端,输出端编码器装在减速器输出侧,两块板分居关节两端。结构直观、对中空轴要求低,但需要两套走线和接插件
● 同侧双编:用一根与输出法兰相连的中空芯轴,把输出端的转动“引”到电机后端,两个编码器集成在同一块板上。一块板、一根线缆,装配和出线都更简单
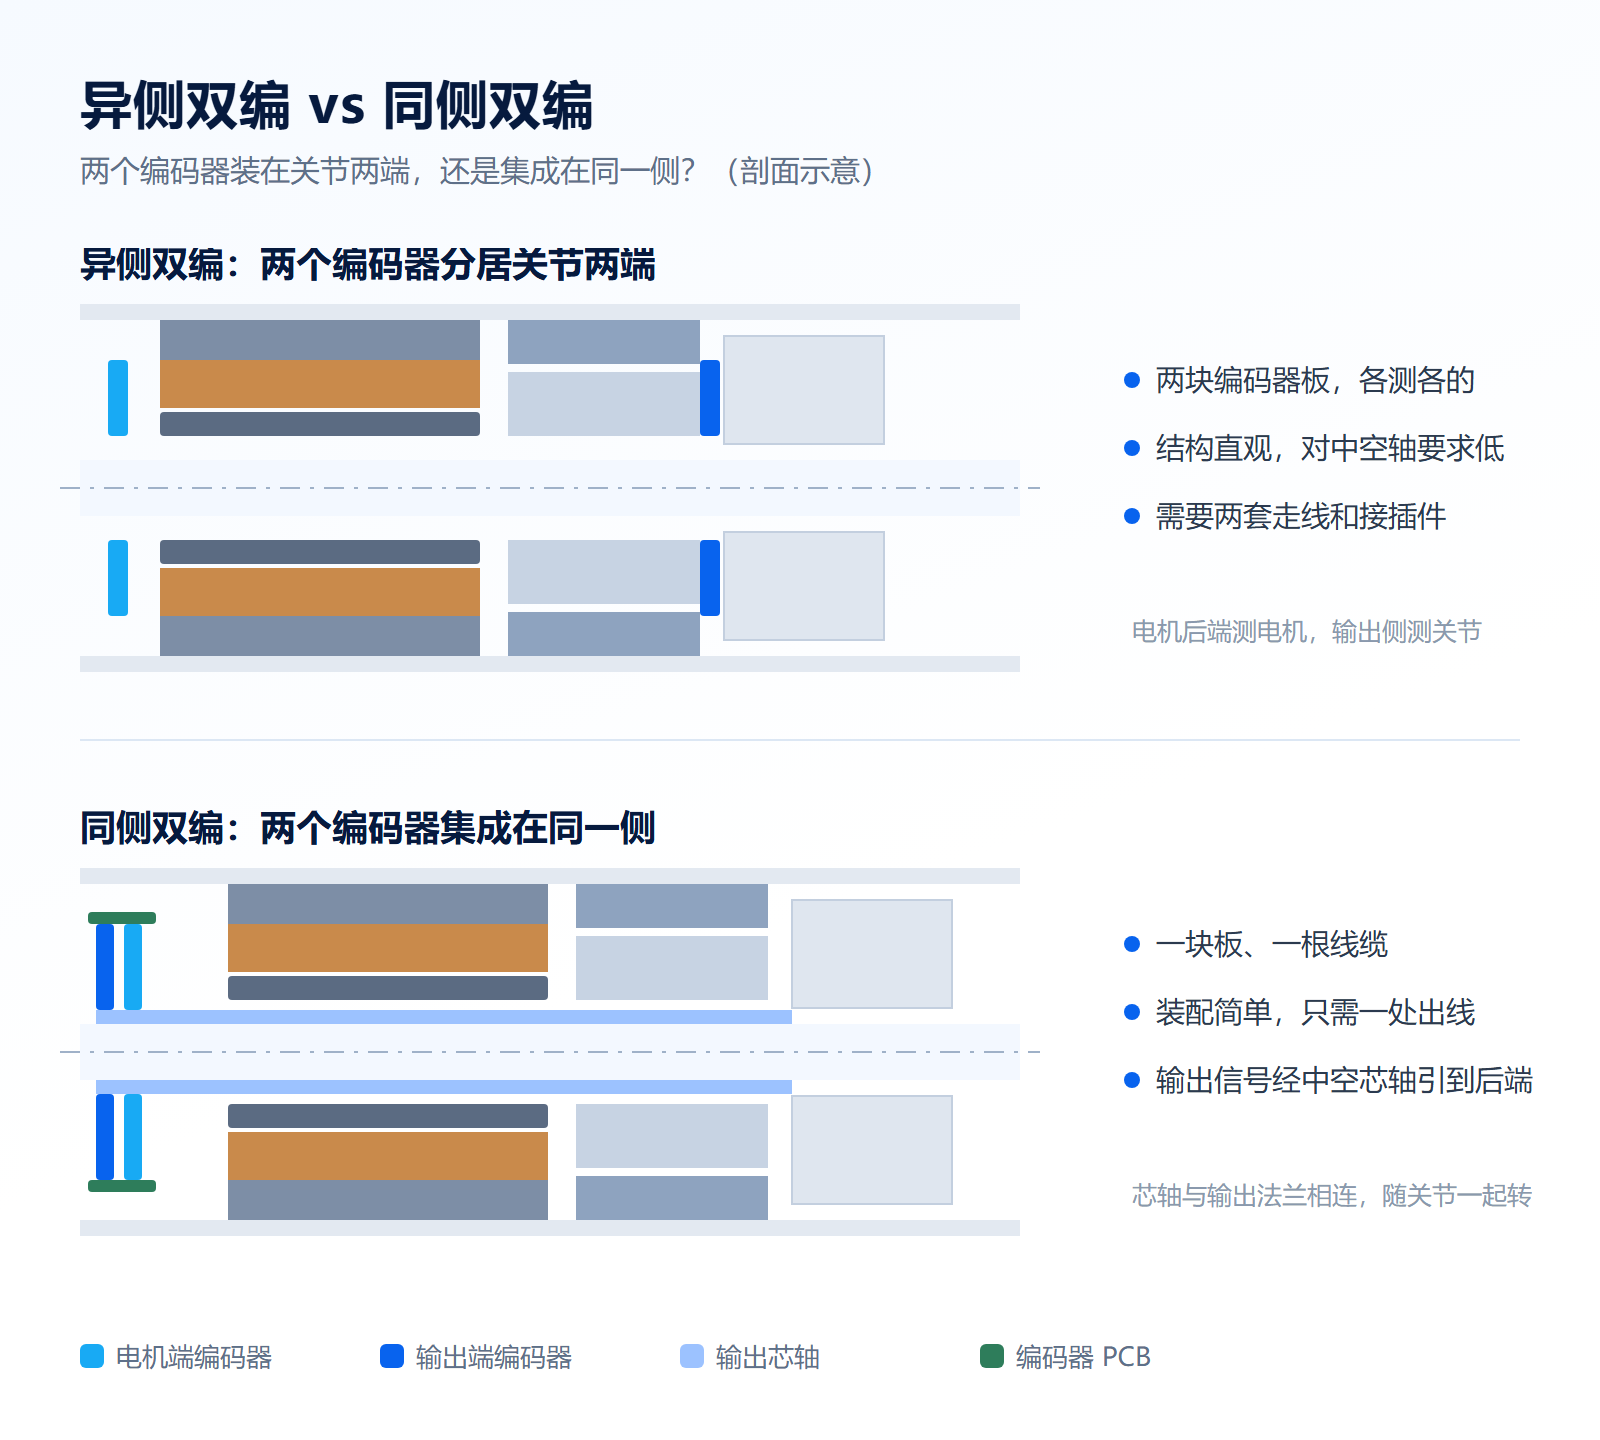
▲ 剖面示意,未按比例绘制
怎么选,主要看关节结构:如果关节两端都方便走线、输出侧空间充足,异侧双编更直接;如果希望关节外侧干净、线缆集中从一侧引出,同侧双编更合适。感御科技两种方案都有对应产品:HE-T 同侧双编码器与 HE-D 异侧双编码器,覆盖 Φ27–69 mm 关节尺寸。
最后补充一点:“每个关节两个编码器”说的是主流的高性能关节。实际选型时,不同关节结构的配置差别很大——行星减速关节常用一个电机端编码器加电池或齿轮组记圈;灵巧手里的空心杯电机空间极小,往往只在电机端放一个编码器。
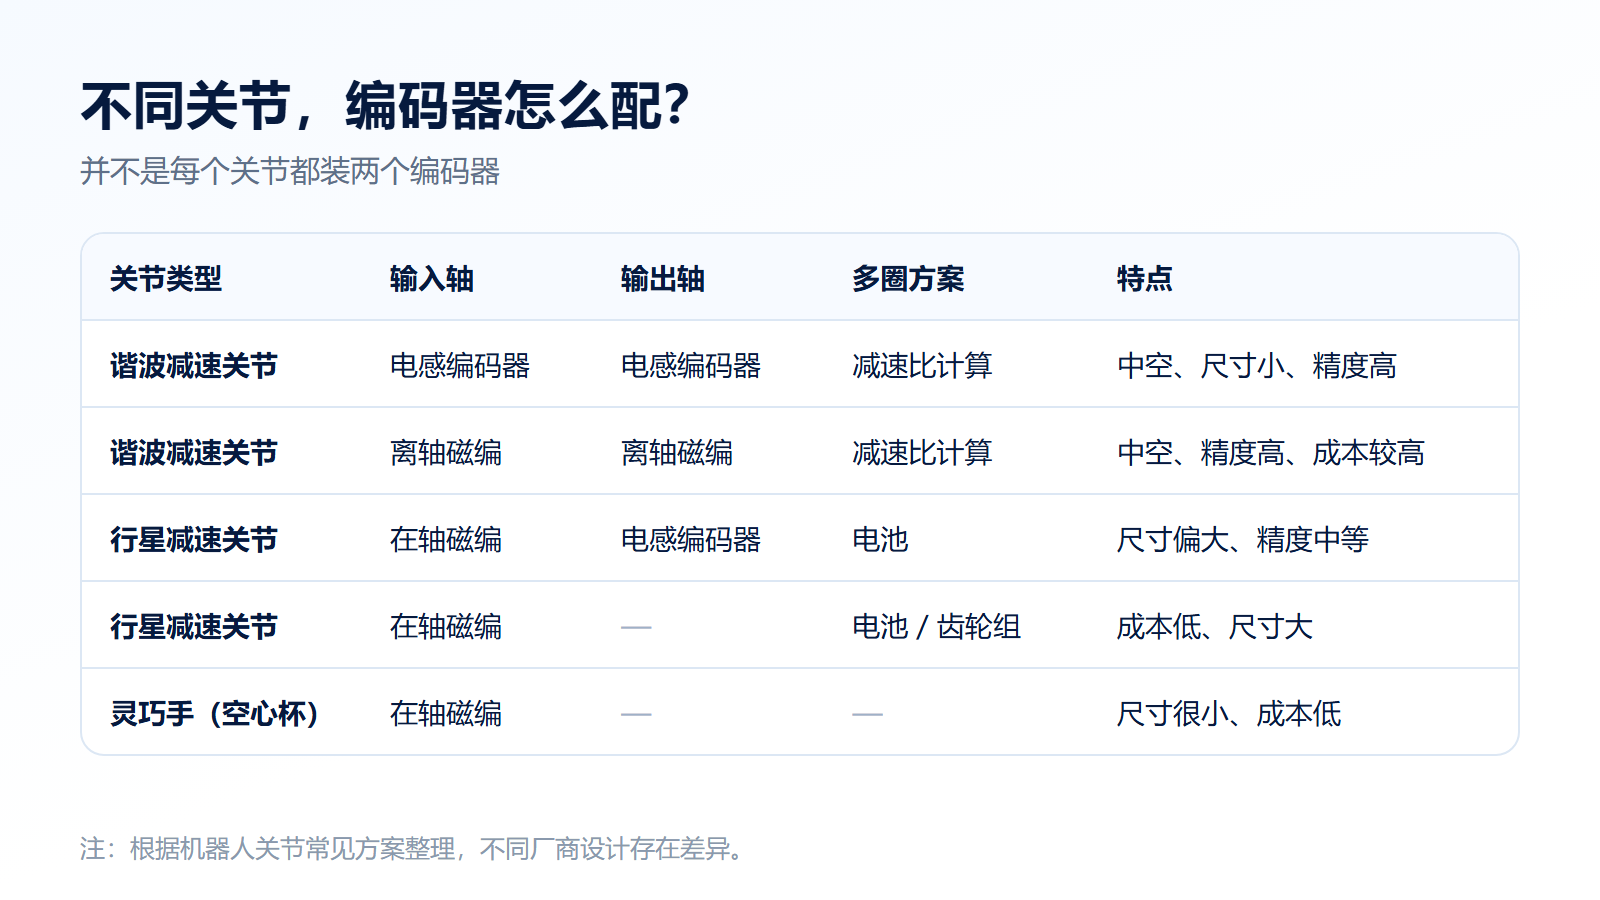
▲ 根据机器人关节常见方案整理
不同关节为什么这样配、各自的取舍是什么,我们会在第 5 讲专门展开。
本讲小结
1. 电机端编码器管控制环,要“快”;输出端编码器看真实角度,要“准”
2. 齿隙和柔性让“电机角度 ÷ 减速比”不等于关节真实角度
3. 两个编码器配合减速比,不用电池也能得到多圈绝对位置
4. 异侧双编结构直观,同侧双编一板一线、出线更简单
机器人关节编码器 14 讲
01 一台人形机器人,要用多少个编码器?
02 为什么每个关节都要装两个编码器?(本期)
03 机器人编码器的 5 个硬指标
04 六种技术路线横评
05 谐波、行星、空心杯:不同关节怎么配编码器
06 磁编与电感:四大主流方案深度对比
07 霍尔、AMR、GMR、TMR:磁传感的四代演进
08 磁编码器芯片地图
09 电感编码器是怎么测角度的?
10 电感编码器线圈:从绘制到仿真
11 电感编码器芯片全景
12 编码器市场格局
13 机器人编码器的六个趋势
14 收官:一张表选对关节编码器
下期预告
第 3 讲|机器人编码器的 5 个硬指标
分辨率、重复精度、绝对精度、多圈记忆、输出协议,分别要做到什么程度
关于感御科技
上海感御科技有限公司专注于机器人高精度位置感知,提供电感编码器、磁编码器及核心模块产品,覆盖 Φ18–98 mm 机器人关节尺寸,支持 17 / 19 / 21 bit 绝对式分辨率与电机端 + 减速机端双位置反馈,可提供标准产品选型与非标快速定制。
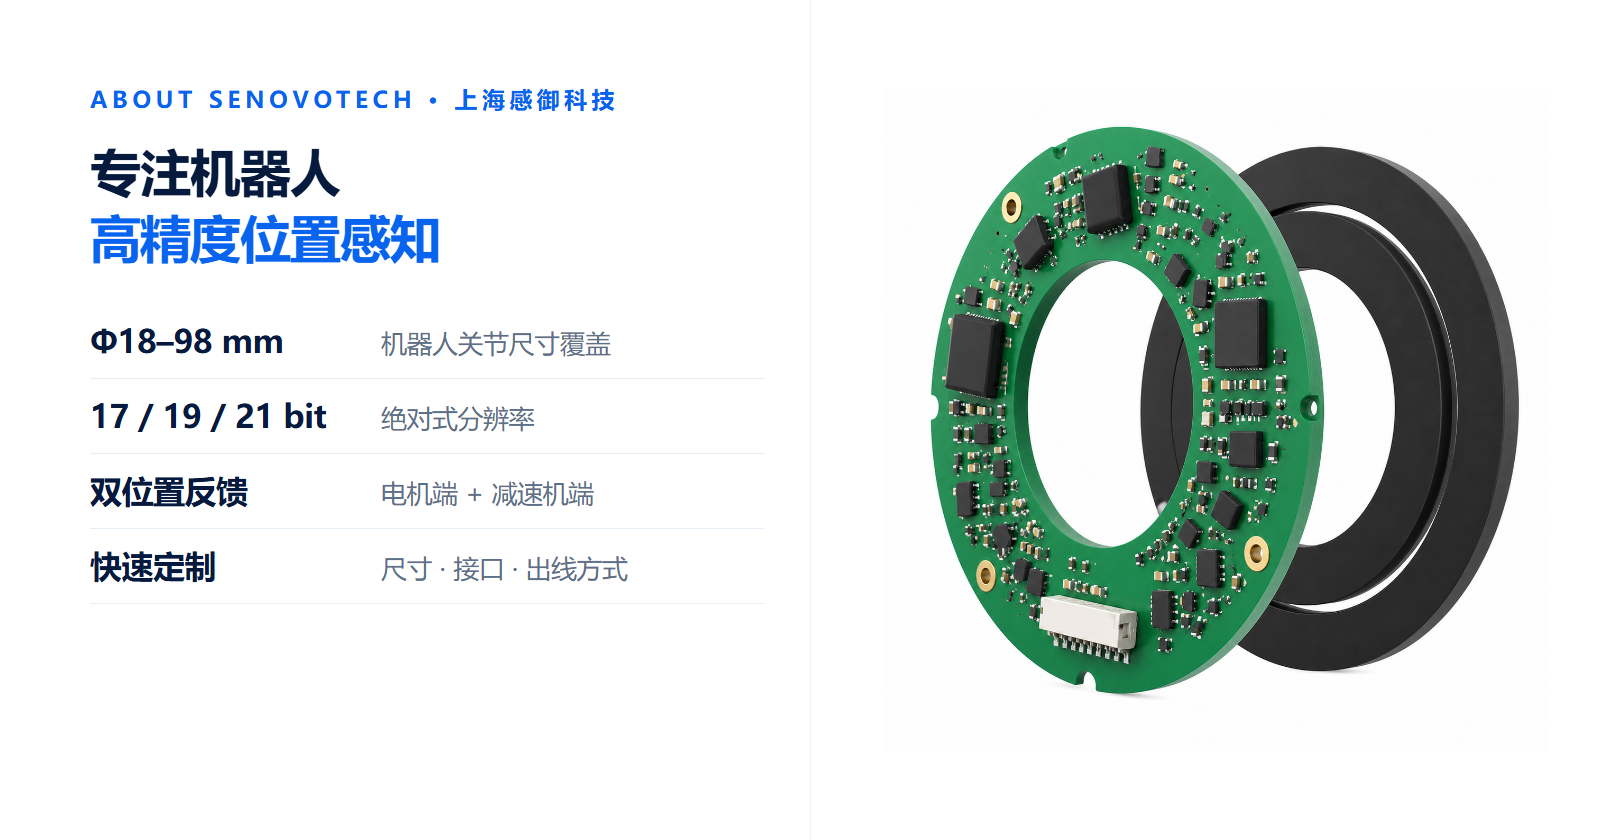
如果你正在设计机器人关节,想评估同侧 / 异侧双编码器方案,欢迎联系我们 👇
官方微信:jlwhsh888
邮箱:sales@senovotech.com
点击文末「阅读原文」,查看感御双编码器产品 →