第 2 讲末尾我们留了个尾巴:并不是每个关节都装两个编码器。
人形机器人身上的关节,按减速方式大致可以分成三类:谐波减速关节、行星减速关节,以及灵巧手里的空心杯电机。三者的“性格”差别很大,编码器的配法也完全不同。
这一讲就按关节结构展开,看看每种关节常见的编码器组合,以及背后的取舍。
● 谐波减速关节:靠柔轮的弹性变形传动,减速比大(常见 50–160)、体积小、几乎没有背隙,功率密度高。多用在手臂、腰部这些对精度要求高的部位
● 行星减速关节:太阳轮、行星轮、齿圈的经典结构,单级减速比通常在 10 以内。成本低、寿命长、抗冲击、容易反驱,常用在要承受落地冲击的腿部
● 空心杯电机:转子是无铁芯的杯形绕组,惯量小、响应快、体积极小,主要用在灵巧手的手指里
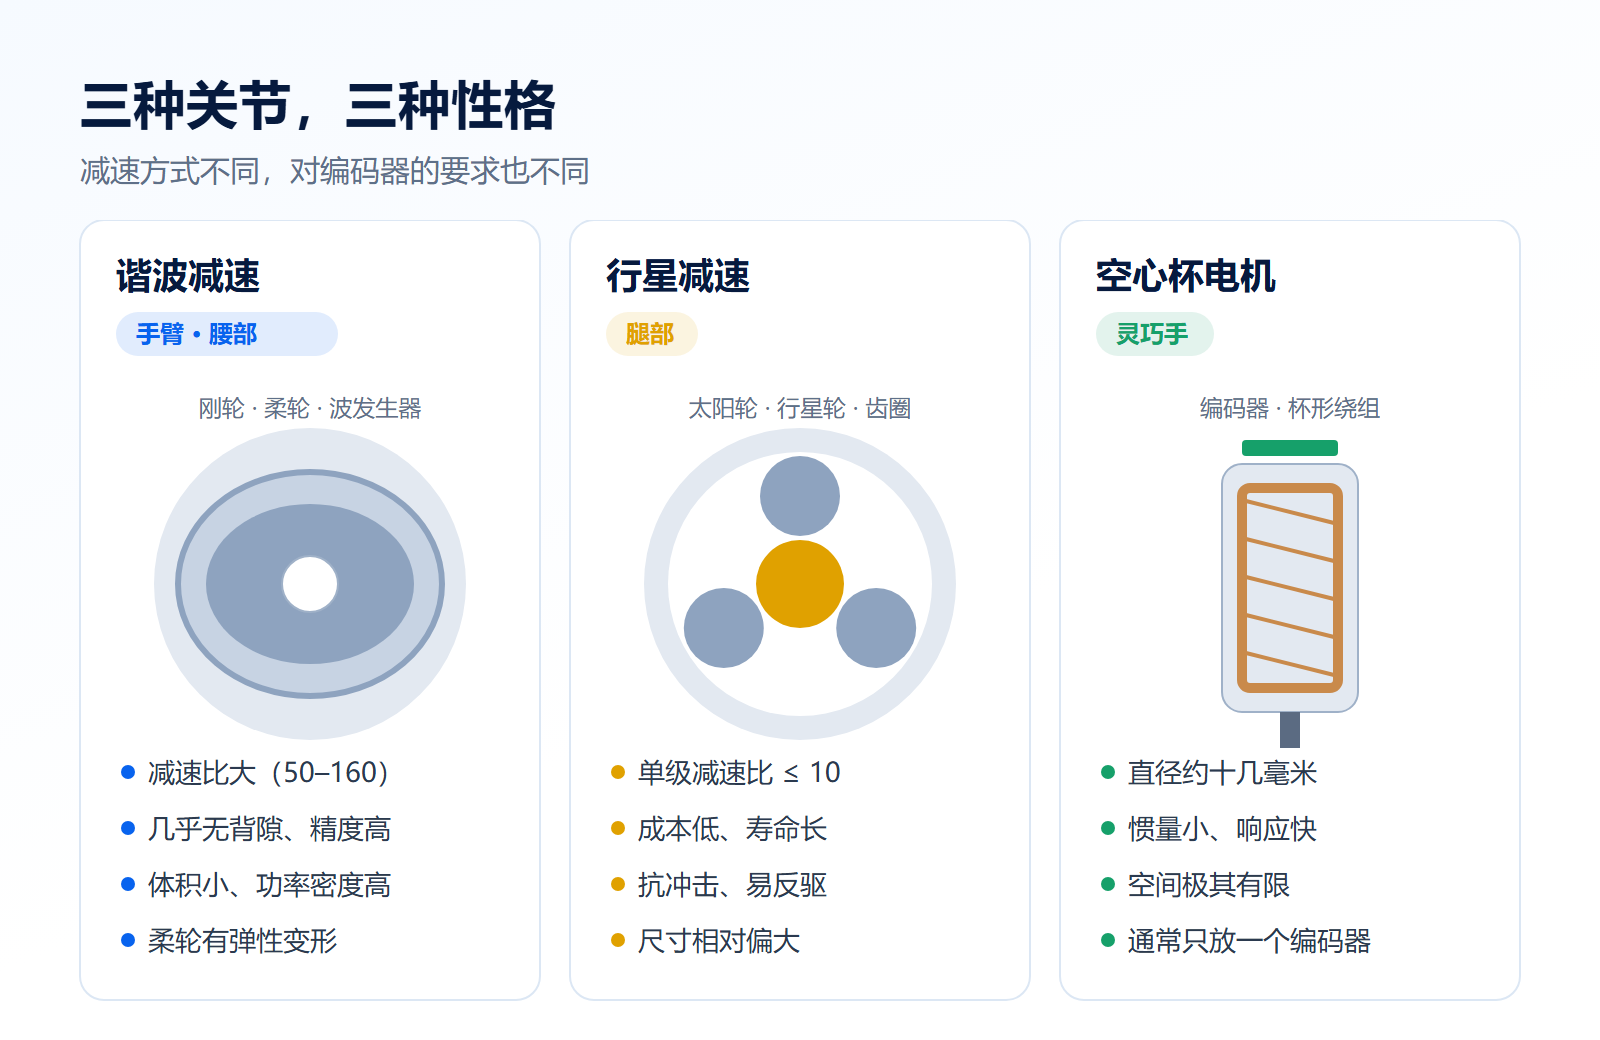
▲ 结构示意,未按比例绘制
把输入轴、输出轴、多圈计数三件事放在一起看,市面上常见的组合大致有五种:
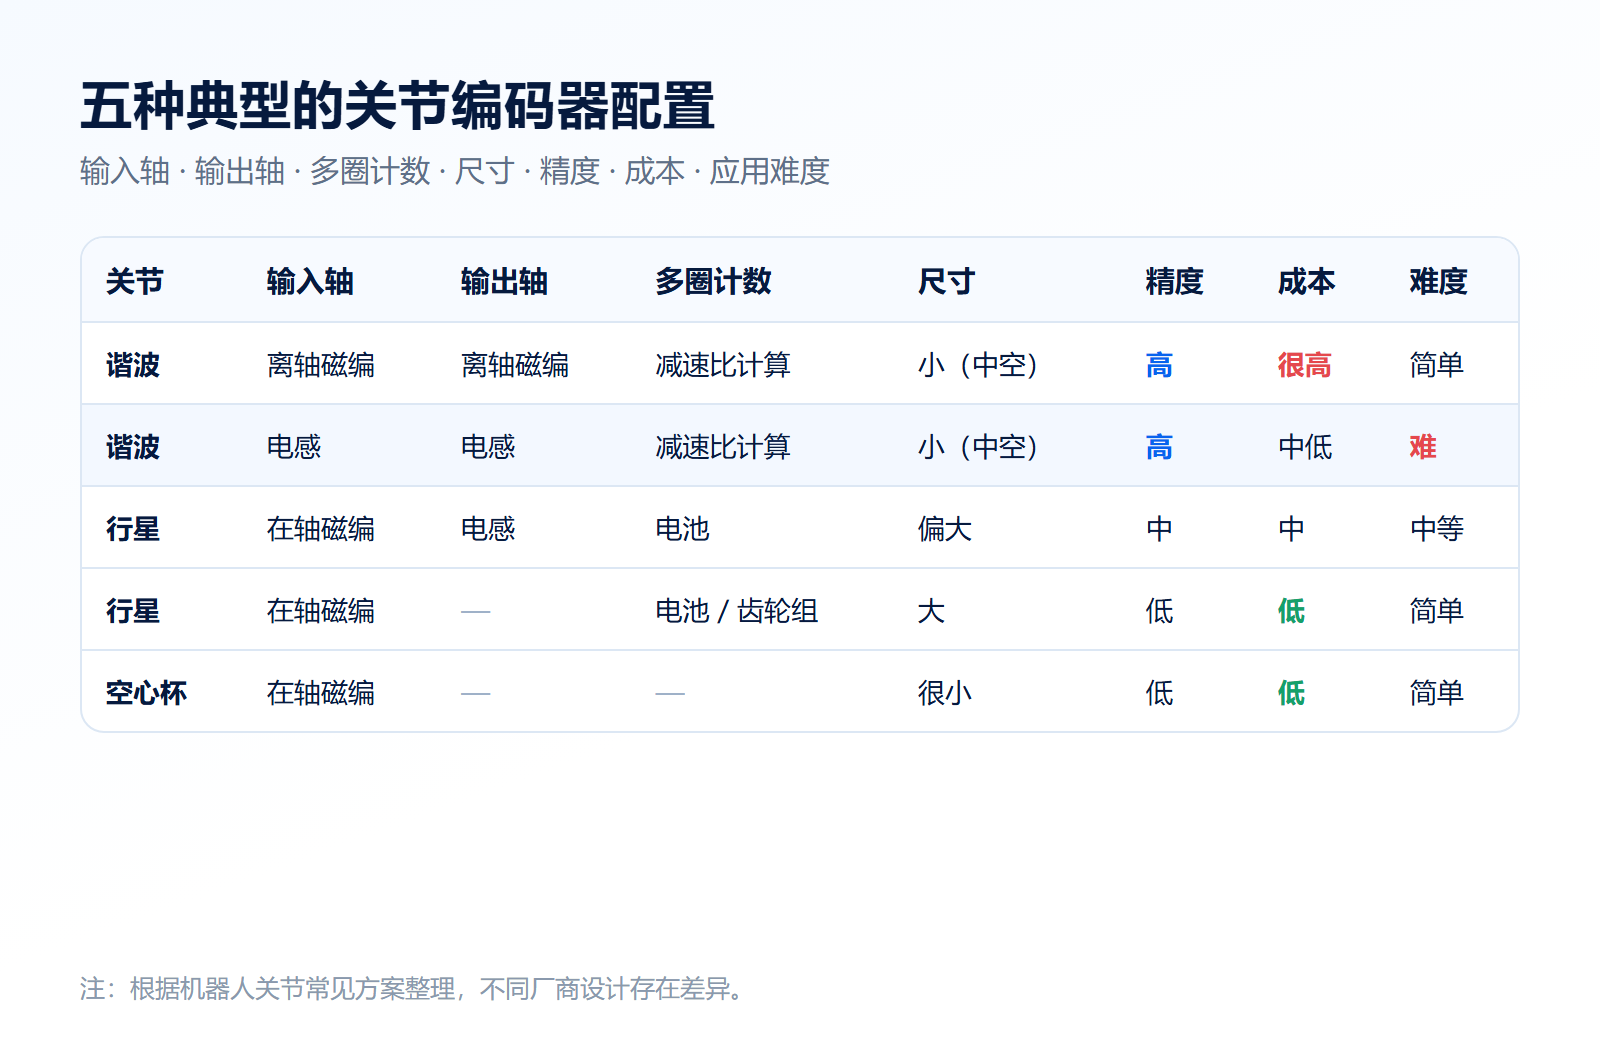
▲ 根据机器人关节常见方案整理,不同厂商设计存在差异
这张表里有一个规律:越追求精度和紧凑,越倾向于“输入 + 输出”双编码器,并用减速比计算多圈;越追求成本,越倾向于“单编码器 + 电池或齿轮组”。
谐波关节减速比大,柔轮又有弹性,只看电机端误差会被放大,所以输出端一般要装编码器看真实角度。而有了两个编码器,就能像第 2 讲讲的那样,用减速比算出多圈位置,省掉电池。
两个编码器用什么方案,目前主要有两种选择:
● 离轴磁编 + 离轴磁编:精度高、集成方便,代价是多极磁环让成本“很高”
● 电感 + 电感:同样中空、精度高,成本中低;难点在线圈设计和信号算法,应用门槛更高
两条路线的精度和尺寸差不多,差别主要在“钱花在磁环上,还是花在设计上”。设计一旦做成,电感方案在量产时的成本优势就会显现出来。
腿部的行星关节减速比小、冲击大、对成本敏感。最常见的配法是电机端一个在轴磁编,加电池或齿轮组记圈,结构简单、价格低,缺点是在轴磁编要占用轴端空间,整体尺寸偏大。
当输出端精度要求更高时,也有方案在输出端补一个电感编码器,电机端仍用在轴磁编,用电池记圈,精度提升到“中”档。
灵巧手的手指里空间以毫米计,空心杯电机直径往往只有十几毫米。这里通常只在电机端放一个小尺寸在轴磁编,不做输出端编码器和多圈,关节角度靠减速比推算。优点是尺寸很小、成本低,代价是精度有限。
前面反复出现“中空”两个字。所谓中空,就是关节中心留出一个通孔,让线缆从中间穿过:
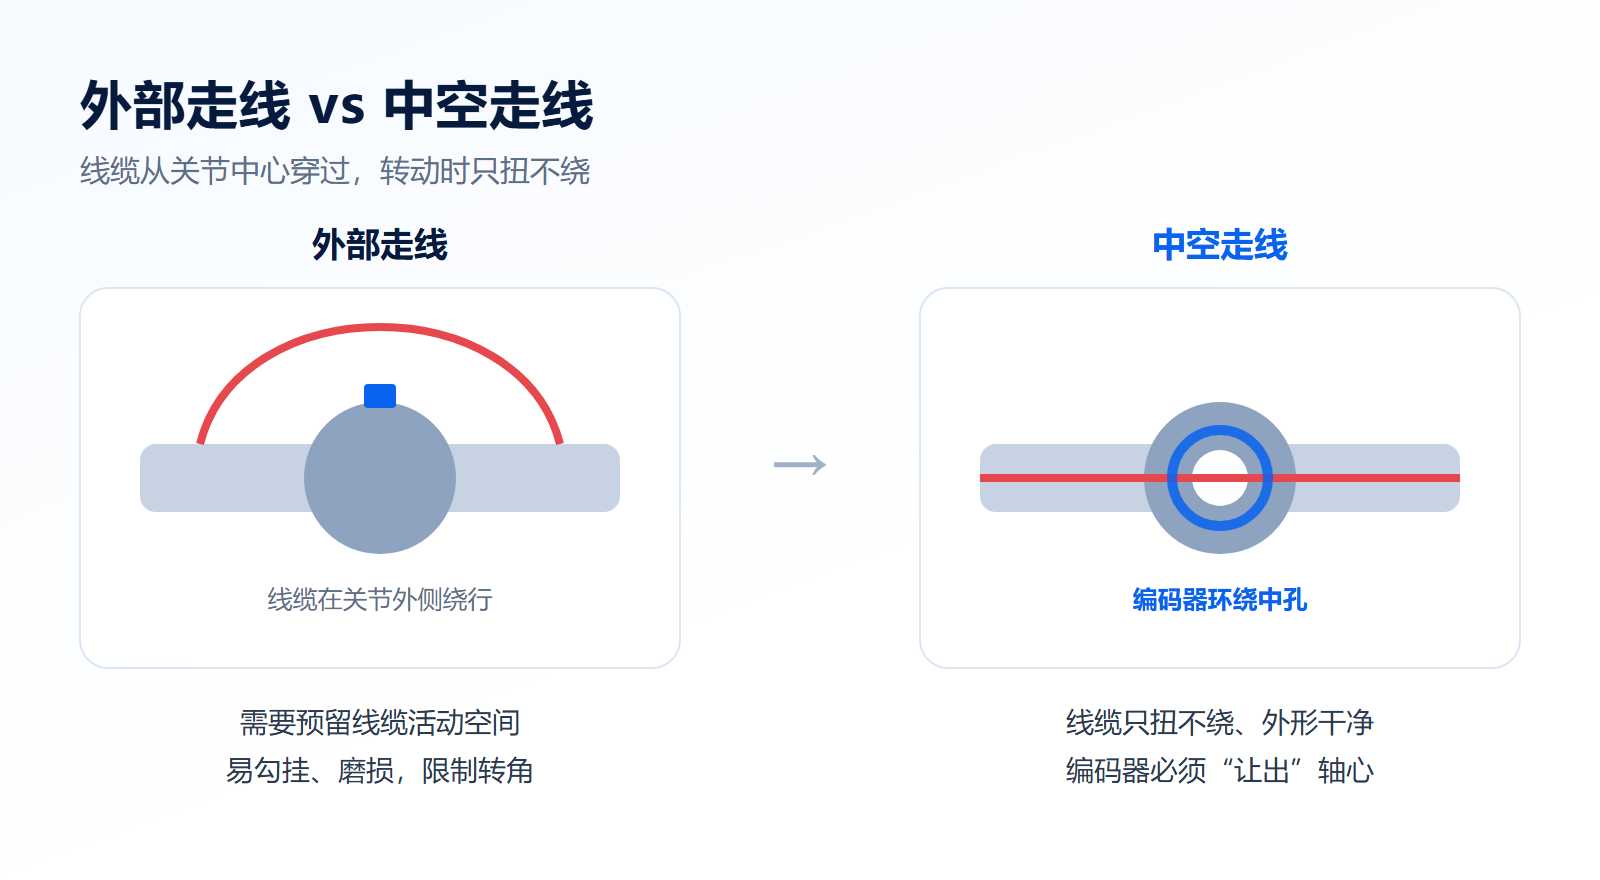
▲ 示意图
● 线缆只扭不绕:线从转动中心穿过,关节转动时线缆只发生扭转,不会缠绕、拉扯
● 外形更干净:不需要在关节外面留出线缆的活动空间,不容易勾挂和磨损
● 转动范围更大:没有外部线缆的限制,关节可以做更大角度的转动
中空对编码器的影响很直接:编码器不能再装在轴端。在轴磁编因此出局,只能用离轴磁编或电感编码器;而且孔径越大,磁环越贵、线圈越难设计。这也是为什么高性能关节几乎都落在“离轴磁编”和“电感”两条路线上。
本讲小结
1. 谐波关节精度高、紧凑,主流是双编码器 + 减速比计算多圈
2. 谐波关节的两个编码器,主要在离轴磁编(成本高)和电感(门槛高)之间选
3. 行星关节成本优先,常用在轴磁编 + 电池 / 齿轮组
4. 空心杯电机空间极小,一般只放一个在轴磁编
5. 中空走线让在轴磁编出局,高性能关节集中到离轴磁编和电感两条路线
机器人关节编码器 14 讲
01 一台人形机器人,要用多少个编码器?
02 为什么每个关节都要装两个编码器?
03 机器人编码器的 5 个硬指标
04 六种技术路线横评
05 谐波、行星、空心杯:不同关节怎么配编码器(本期)
06 磁编与电感:四大主流方案深度对比
07 霍尔、AMR、GMR、TMR:磁传感的四代演进
08 磁编码器芯片地图
09 电感编码器是怎么测角度的?
10 电感编码器线圈:从绘制到仿真
11 电感编码器芯片全景
12 编码器市场格局
13 机器人编码器的六个趋势
14 收官:一张表选对关节编码器
下期预告
第 6 讲|磁编与电感:四大主流方案深度对比
离轴磁编的两种做法、在轴磁编、电感编码器,原理、优缺点与适用场景一次讲清
关于感御科技
上海感御科技有限公司专注于机器人高精度位置感知,提供电感编码器、磁编码器及核心模块产品,覆盖 Φ18–98 mm 机器人关节尺寸,支持 17 / 19 / 21 bit 绝对式分辨率与电机端 + 减速机端双位置反馈,可提供标准产品选型与非标快速定制。
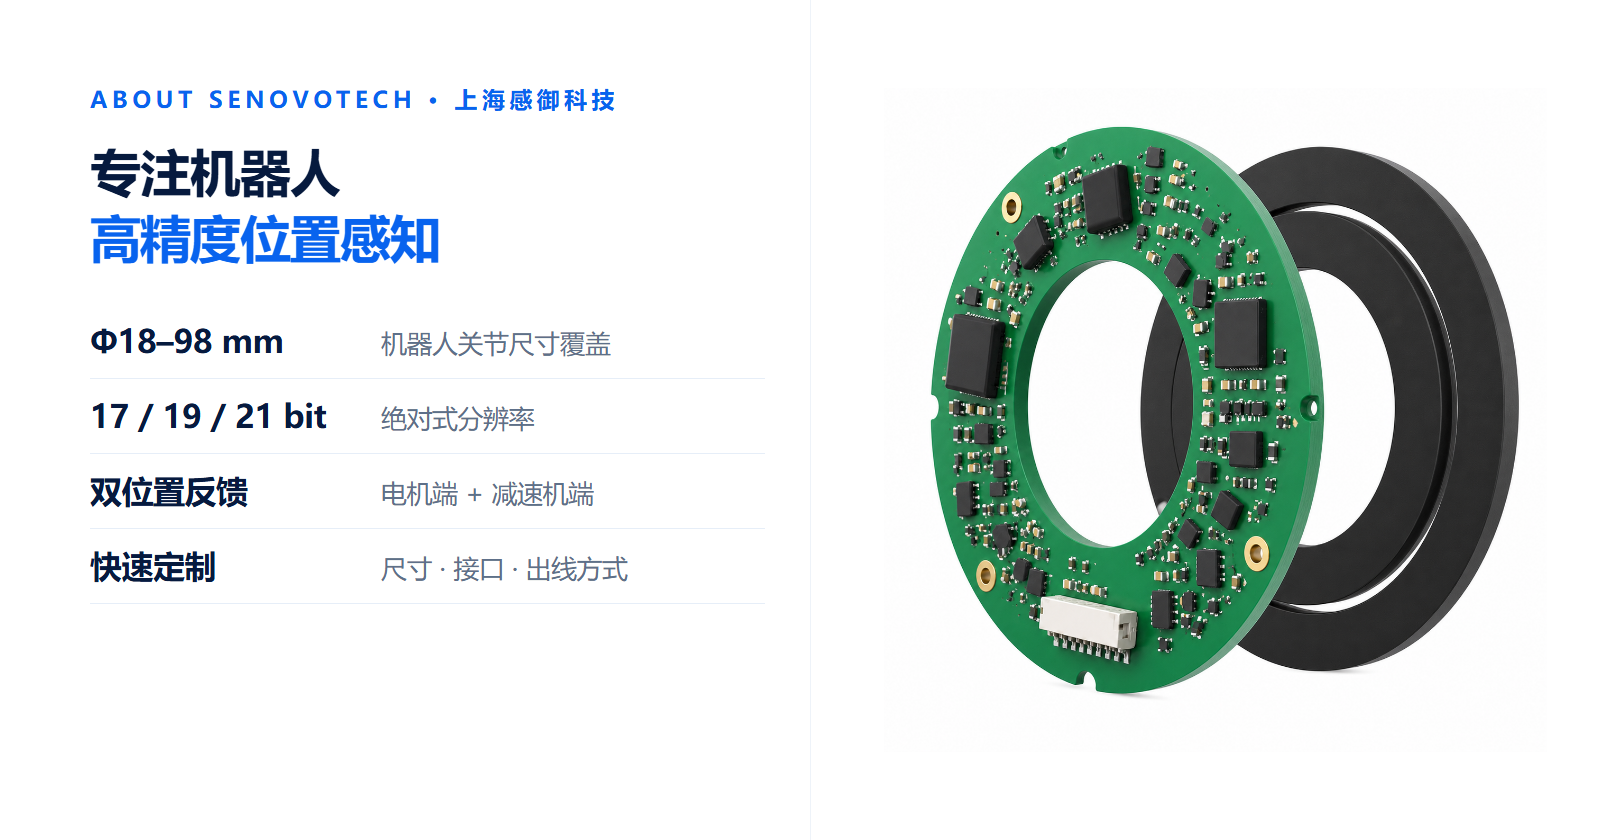
如果你在设计谐波或行星关节,想评估中空双编码器方案,欢迎联系我们 👇
官方微信:jlwhsh888
邮箱:sales@senovotech.com
点击文末「阅读原文」,查看感御关节编码器产品 →