前面 11 讲讲的都是技术。这一讲换个视角,看看编码器这门生意由谁在做。
编码器是工业自动化的基础零部件,伺服电机、数控机床、机器人都离不开它。这个市场长期由外资主导,而人形机器人的兴起,正在给国产厂商带来新的机会。
说明:本讲涉及的市场份额为行业估算,不同机构口径不一;对各厂商只做客观介绍,不做优劣评价。
据行业估算,2023 年国内编码器市场中,日本多摩川约占 28.5%,德国海德汉约占 16.6%,国内龙头长春禹衡光学约占 8.5%,三家合计超过一半。
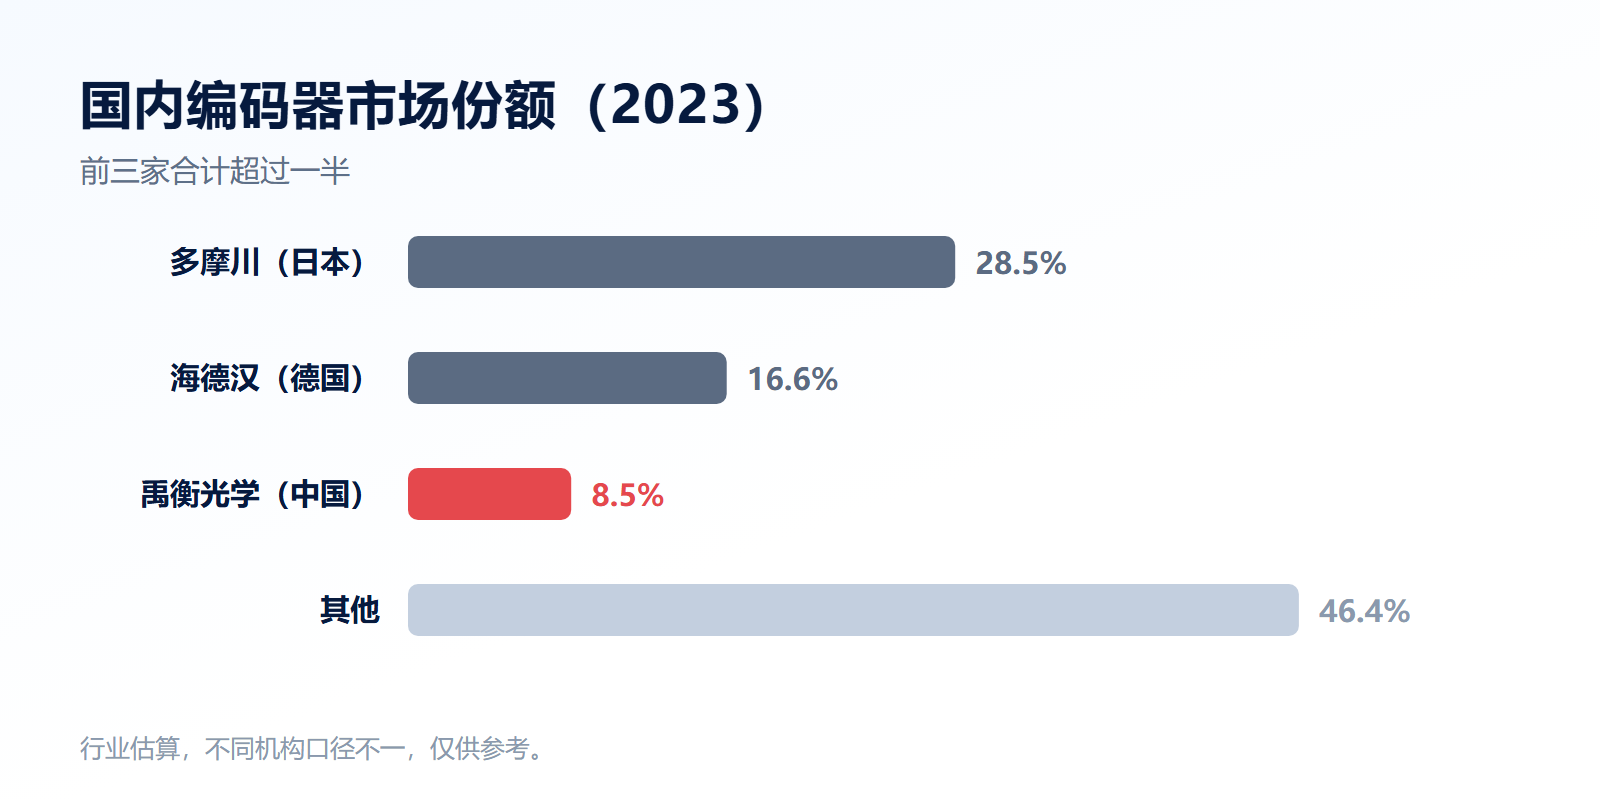
▲ 2023 年,行业估算,仅供参考
外资厂商的优势来自几十年的光电编码器积累:高精度光栅、成熟的工业协议和庞大的伺服配套体系。国产厂商则以伺服厂商自研配套、性价比和本土服务见长。
● 国际厂商:以日本、德国企业为主,长项是几十年积累的光电编码器、高精度光栅和成熟的工业协议
● 国内厂商:不少来自伺服和运动控制企业的“垂直整合”,自己做伺服就自己配编码器,以降低成本、保障供应
这两类玩家的主战场都是工业伺服、数控机床等传统领域,产品以通用型光电、磁编码器为主。
人形机器人对编码器的要求和传统工业伺服很不一样:中空、薄型、双编码器、大批量、低成本。在这条新赛道上,技术路线的分布也和工业市场不同。据行业估算(不含协作机器人和工业机器人):
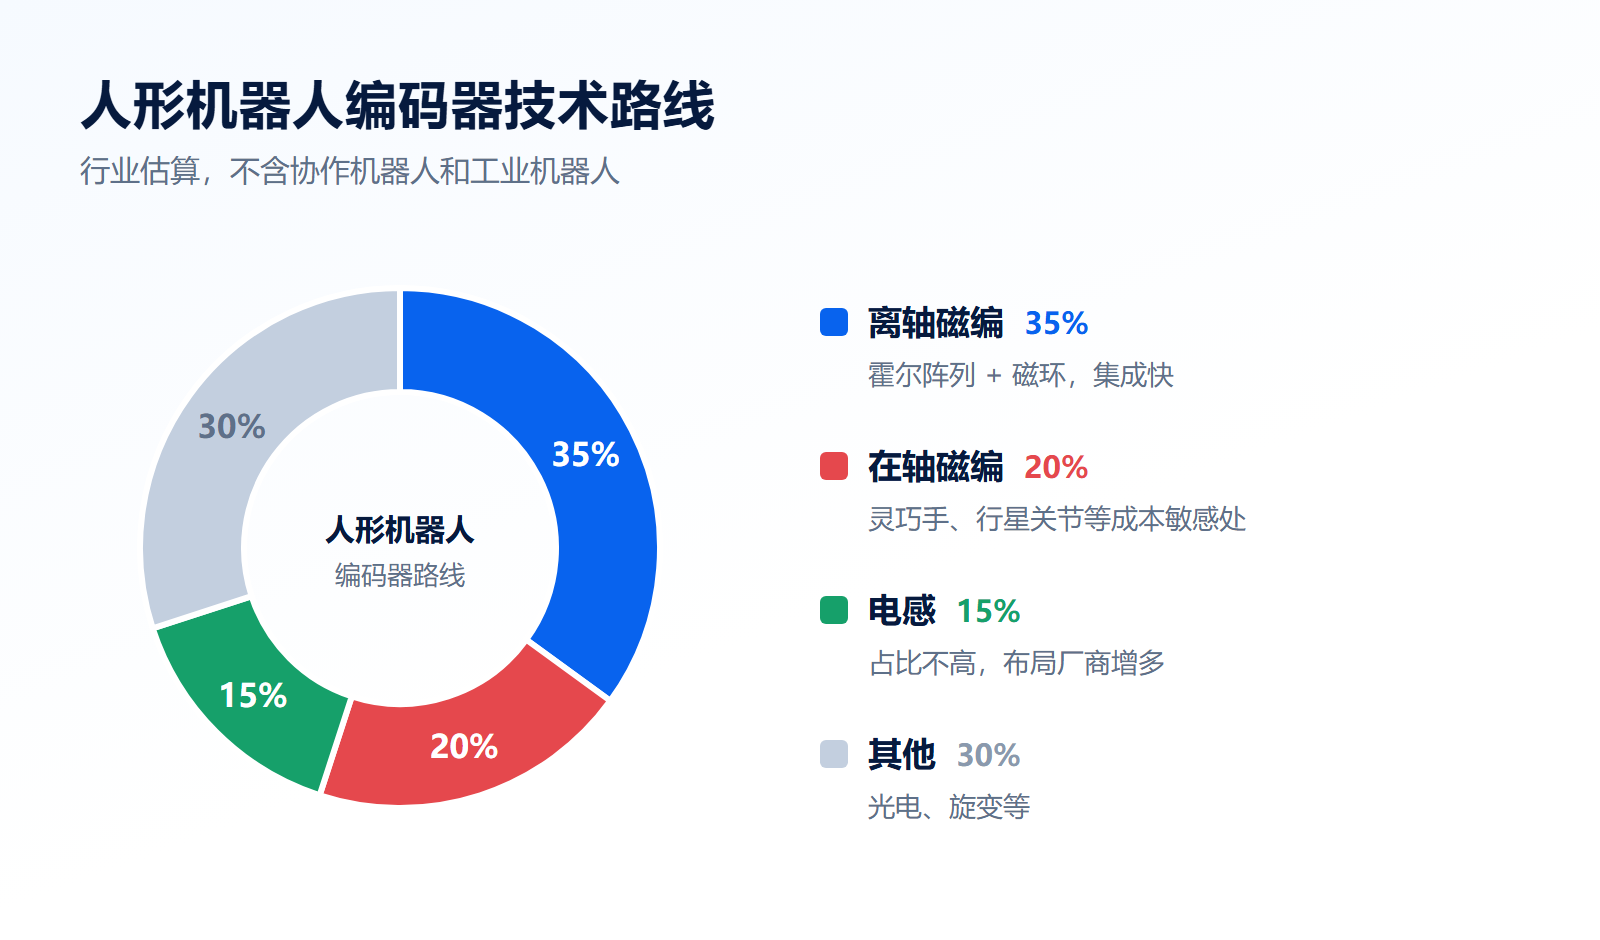
▲ 行业估算,不含协作机器人和工业机器人,仅供参考
● 离轴磁编约 35%:霍尔阵列 + 磁环方案起步早,集成快
● 在轴磁编约 20%:主要用在灵巧手、行星关节等成本敏感的位置
● 电感约 15%:起步较晚,但中空、抗干扰、成本可控的优势正被越来越多关节厂商看到
● 其他约 30%:光电、旋变等
传统工业编码器很难直接搬进人形机器人关节,各家都在重新设计。这是一张刚刚开局的牌桌,比的是谁更懂关节。
● 新赛道没有存量格局:人形机器人关节是全新的设计,主机厂选型时更愿意尝试新方案、新供应商
● 电感路线不依赖精密光学:电感编码器的核心是 PCB 线圈、芯片和算法,国内 PCB 和芯片产业链完备,没有光栅制造这样的长期壁垒
● 快速定制是刚需:关节尺寸、出线方式、接口协议各家不同,本土厂商在响应速度和联合开发上更有优势
感御科技从一开始就选择了这张新牌桌:不做通用工业编码器,专注机器人关节的位置感知。
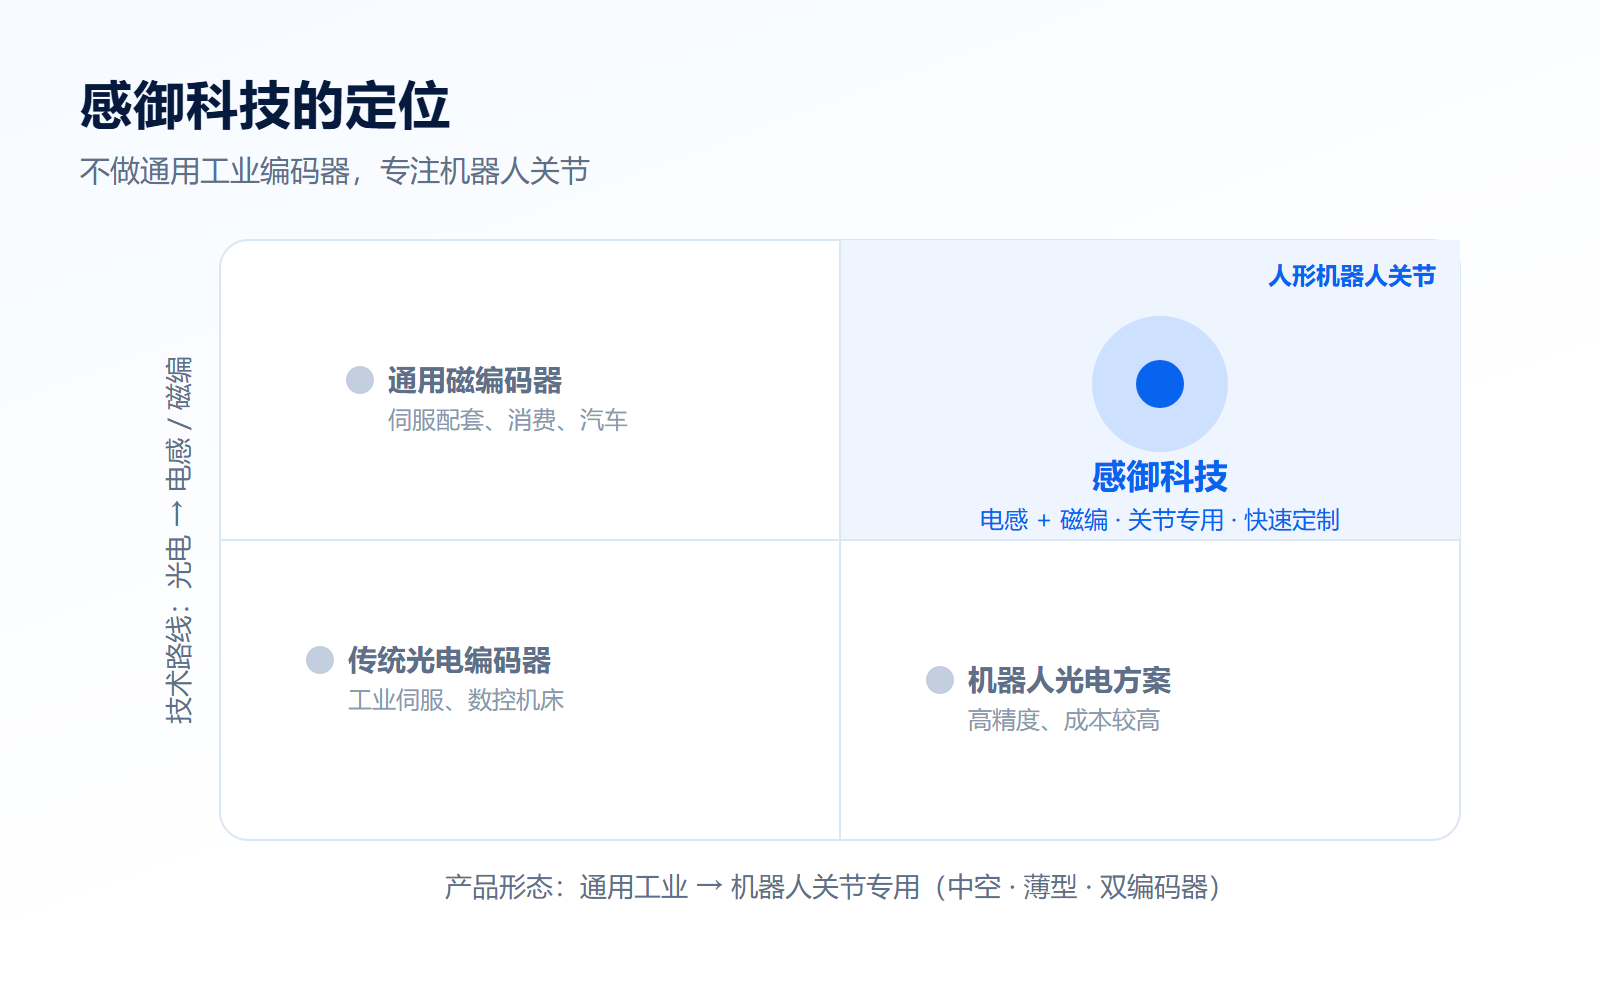
▲ 定位示意
对照上面的三个机会,我们的做法是:
● 为关节而生的产品线:HE-T 同侧双编码器、HE-D 异侧双编码器、HE-B 单编码器,覆盖 Φ18–98 mm 关节尺寸,17 / 19 / 21 bit 绝对式分辨率,电机端 + 减速机端双位置反馈
● 电感 + 磁编两条路线:围绕关节的中空、薄型、抗干扰需求选方案,而不是只推一种技术
● 自研工程工具链:线圈在线生成、多转子生成、游标算法与在线仿真等工具,把线圈设计和验证周期压缩下来(第 10 讲介绍过)
● 快速定制与联合开发:尺寸、接口、出线方式都可以按关节结构定制,和客户一起把编码器“长”进关节里
人形机器人关节编码器的格局还远没有定型。我们希望和关节厂商一起,把国产电感编码器做成这条赛道上的可靠选择。
本讲小结
1. 传统编码器市场外资主导,主战场是工业伺服和数控机床
2. 人形机器人是新牌桌:离轴磁编约 35%、在轴磁编约 20%、电感约 15%、其他约 30%(行业估算)
3. 国产机会:新赛道无存量格局、电感不依赖精密光学、快速定制是刚需
4. 感御科技专注机器人关节:HE-T / HE-D / HE-B 产品线,电感 + 磁编两条路线
5. 自研工程工具链 + 快速定制,和关节厂商一起定义关节编码器
机器人关节编码器 14 讲
01 一台人形机器人,要用多少个编码器?
02 为什么每个关节都要装两个编码器?
03 机器人编码器的 5 个硬指标
04 六种技术路线横评
05 谐波、行星、空心杯:不同关节怎么配编码器
06 磁编与电感:四大主流方案深度对比
07 霍尔、AMR、GMR、TMR:磁传感的四代演进
08 磁编码器芯片地图
09 电感编码器是怎么测角度的?
10 电感编码器线圈:从绘制到仿真
11 电感编码器芯片全景
12 编码器市场格局(本期)
13 机器人编码器的六个趋势
14 收官:一张表选对关节编码器
下期预告
第 13 讲|机器人编码器的六个趋势
更小、更快、驱编一体、自校准、多圈与协议的变化
关于感御科技
上海感御科技有限公司专注于机器人高精度位置感知,提供电感编码器、磁编码器及核心模块产品,覆盖 Φ18–98 mm 机器人关节尺寸,支持 17 / 19 / 21 bit 绝对式分辨率与电机端 + 减速机端双位置反馈,可提供标准产品选型与非标快速定制。
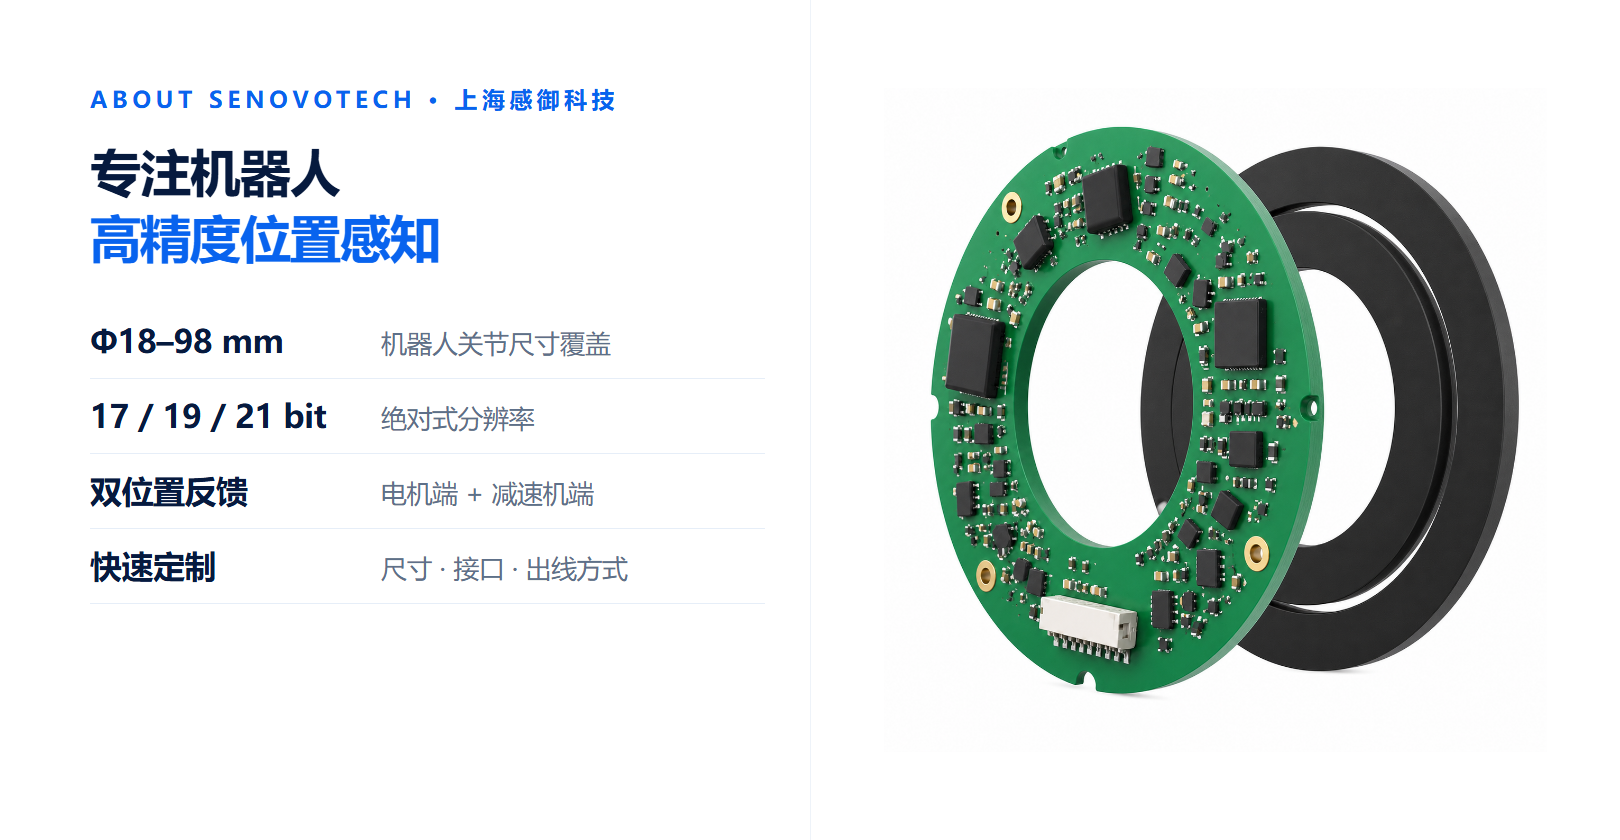
如果你正在为人形机器人关节寻找可快速定制的编码器方案,欢迎联系我们 👇
官方微信:jlwhsh888
邮箱:sales@senovotech.com
点击文末「阅读原文」,了解感御科技 →