发一帧 SPI,SN-MCB 帮你输出 BiSS-C。
说到 SPI-to-BiSS 桥接,做编码器的工程师多半会想到 iC-Haus 的 iC-MCB:传感器负责提供角度,BiSS 协议里时序最紧的部分交给一颗专用芯片。
现在,这个位置有了国产选择。我们查了公开资料,目前还没有看到同类的国产 SPI-to-BiSS 桥接芯片。
今天,感御科技首发 SN-MCB。这是感御首款接口芯片产品,BiSS-C 协议逻辑和配置方案都由感御团队自主开发——
SN-MCB
SPI-to-BiSS Bridge,带 RS-422 式差分接口 · 对标 iC-MCB · 预发布
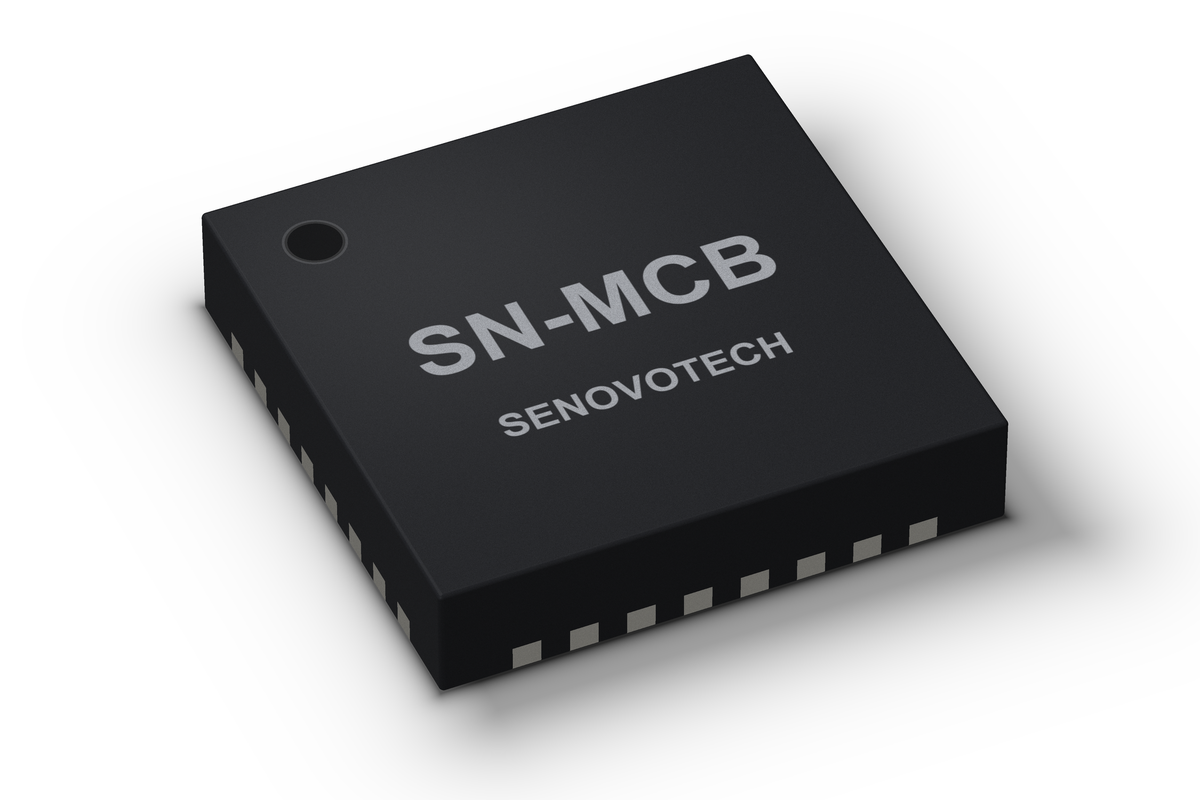
▲ SN-MCB QFN32 封装(外观示意图)
BiSS-C 是一条高速实时协议,要把它做稳定,至少要过三关。
● 时序关:从站的节奏由主站时钟决定。按 10 MHz 算,每一位只有 100 ns,每一位都要准时跟上
● 协议关:每一帧都有 ACK、START、CDS、位置、错误位、警告位和 CRC6,一项都不能错
● 可靠性关:帧尾的超时判断、输入毛刺、无效数据,每一种情况都要处理到位
这三关,SN-MCB 全部帮你处理好了。
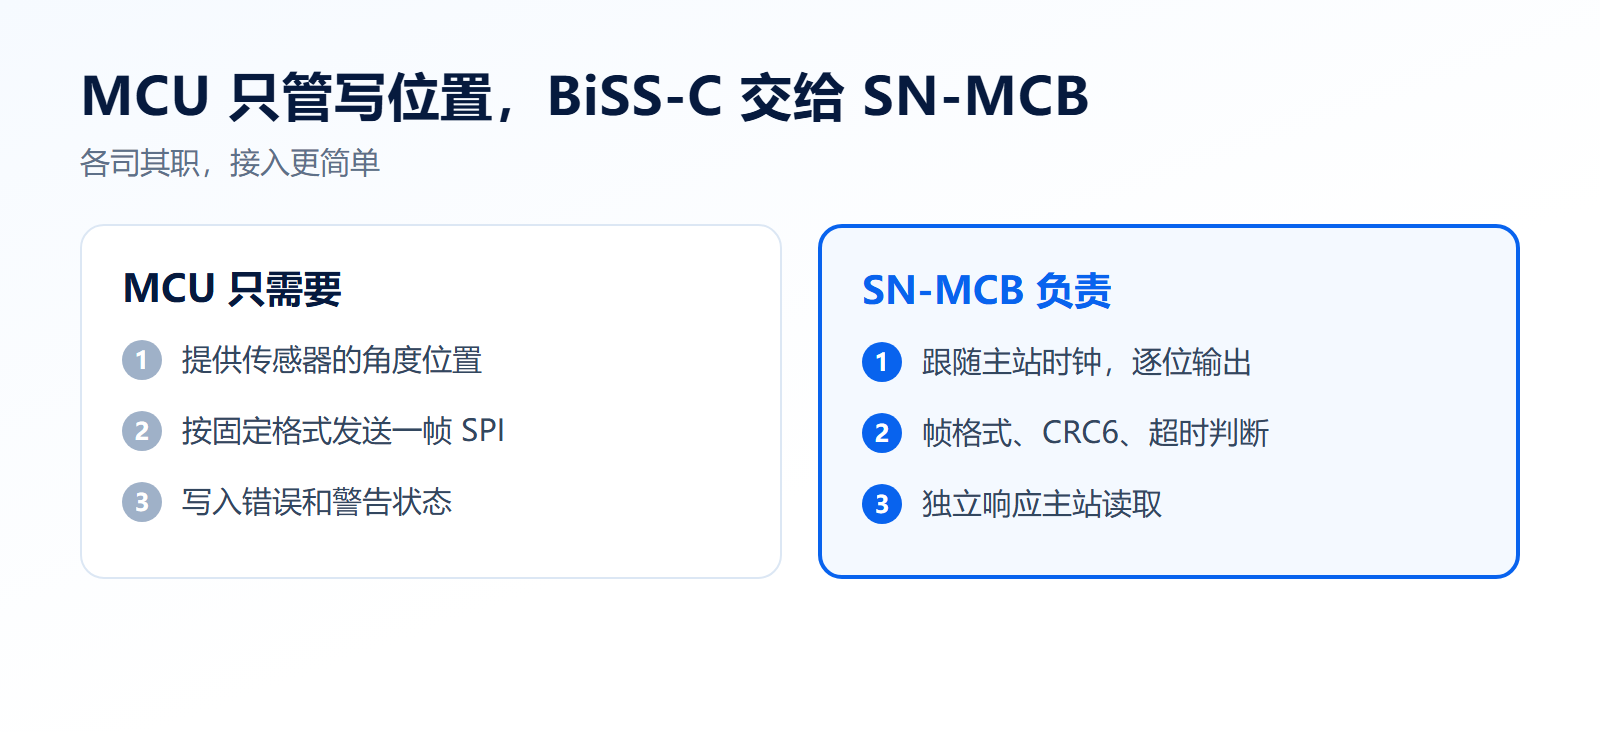
SN-MCB 对标 iC-MCB,在由 MCU 提供位置、芯片输出 BiSS-C这类应用里,接入更省事:
| 易用性项目 | iC-MCB | SN-MCB(目标规格) |
| BiSS 时钟 | 最高 10 MHz | 最高 10 MHz |
| 上电后准备 | 配置 RAM 清零,需写入配置并置位 CFGOK | 配置已存在芯片内,自动加载 |
| 参数设置 | 经 SPI 或 BiSS 写配置 | 配置工具一次设好,非易失保存 |
| 自适应超时 | 支持,上电默认 | 支持,上电默认 |
| 固定超时 | 约 2 µs、20 µs 两档 | 1–500 µs 任意设置 |
▲ 仅列易用性相关项目;iC-MCB 参数来自其公开数据手册 Rev B1
● 上电即用:分辨率和超时保存在芯片里,上电自动加载,MCU 不需要每次上电写配置
● 超时更灵活:固定超时可在 1–500 µs 之间设置,便于匹配不同主站和线缆
● 无需复杂配置:MCU 不用配寄存器,上电后按固定格式发送位置就行,一共只有 5 条 SPI 指令
把最新的位置和状态标志,通过 SPI 写给 SN-MCB。BiSS 主站什么时候来读,由芯片独立响应,主站读取时 MCU 无需响应。
SN-MCB 内部是一级位置缓冲,主站读到的总是最后一次有效写入的值。这样设计带来两个好处:
● 写和读互不干扰:MA 第一个上升沿锁存数据,一帧输出期间写入的新值,从下一帧开始生效
● 不会读到混合数据:位置和状态标志同一时刻更新,主站拿到的总是一组完整的值
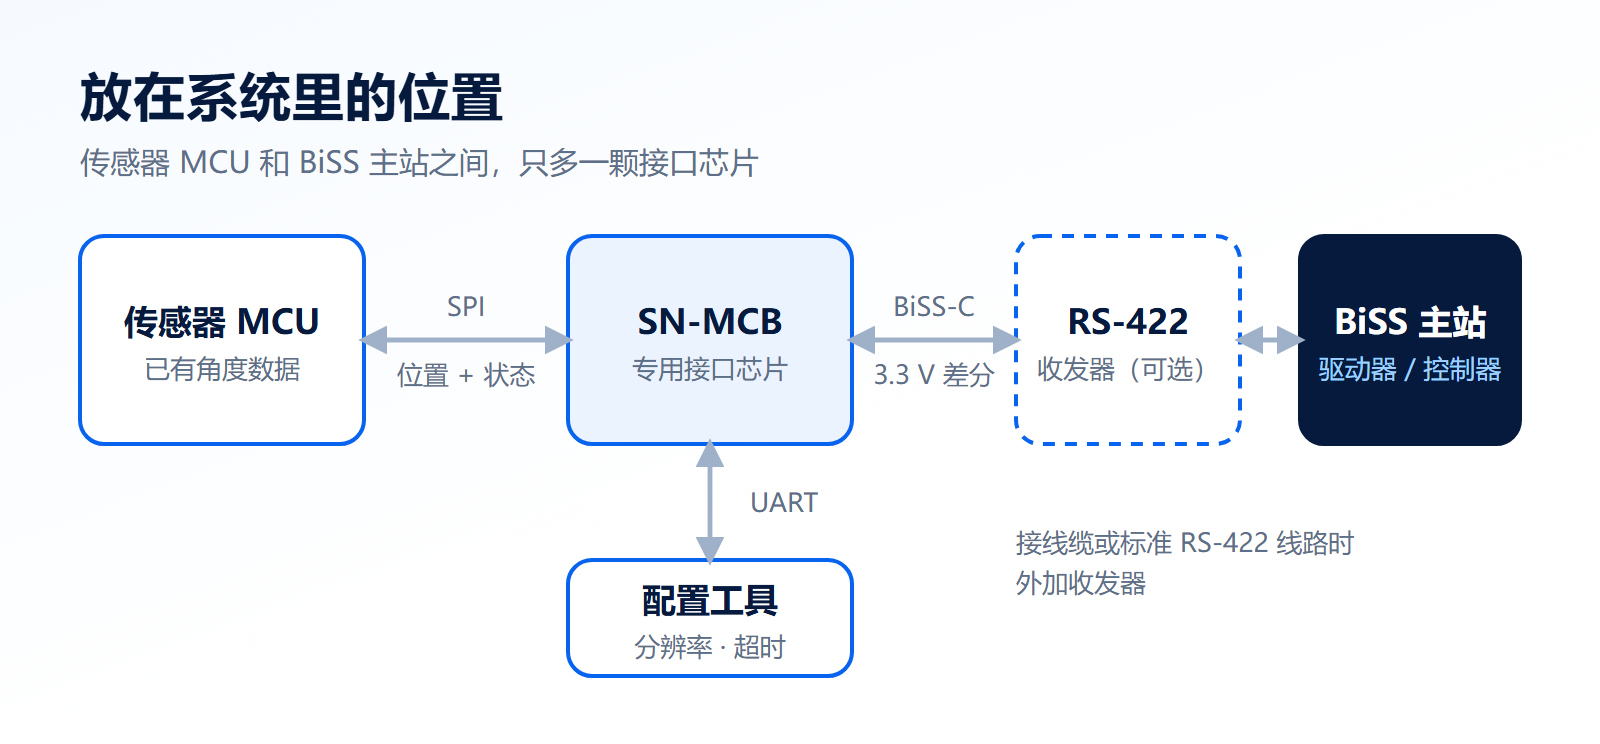
▲ 接 BiSS 电缆时,在 SN-MCB 和主站之间外加 RS-422 收发器
完整读取一帧需要 N + 12 个 MA 上升沿,N 是配置的分辨率。以出厂默认的 19 位为例,一帧 31 个时钟,10 MHz 下约 3.1 µs,再加上帧尾的超时时间。
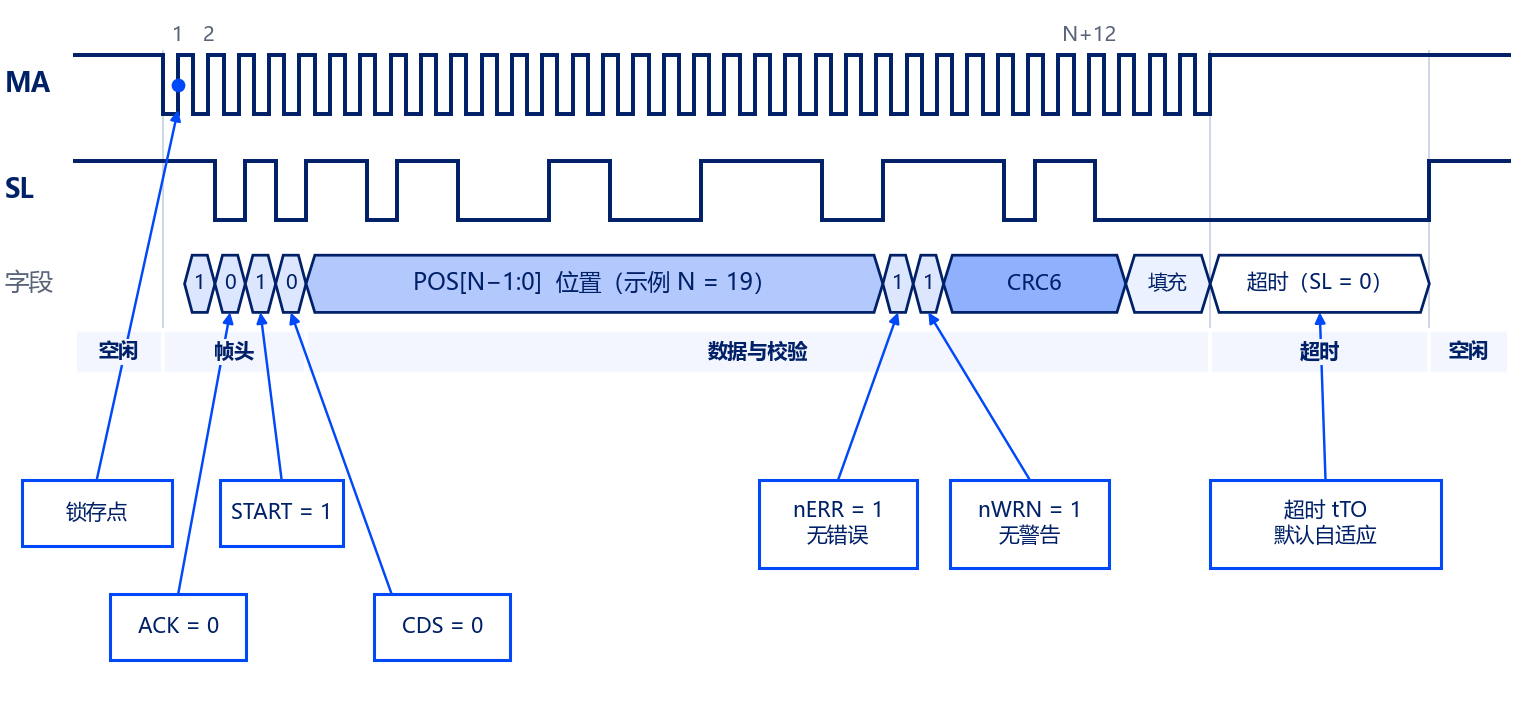
▲ 示例:N = 19,主站在 CRC 之后多发 4 个时钟
帧内依次是起始位、ACK、START、CDS、高位在前的位置数据、nERR、nWRN,最后是取反发送的 CRC6。其中 nERR 和 nWRN 由 MCU 写入,传感器数据失效时写 nERR = 0,主站随帧就能看到。
帧结束靠超时判断:MA 保持高电平达到超时时间后,SL 回到高电平,芯片准备接受下一帧。超时默认自适应,约 1.5 个 MA 周期,随时钟频率变化;需要时也可以固定在 1–500 µs。
| 项目 | 规格 |
| SPI 接口 | 从机,模式 0 / 模式 3,写入目标最高 10 MHz |
| 写入帧 | 6 字节,可选带 CRC-8 校验的 7 字节帧 |
| BiSS-C | 单通道从机,分辨率 1–32 位,MA 目标最高 10 MHz |
| 超时 | 默认自适应(约 1.5 个 MA 周期),可设固定 1–500 µs |
| 状态位 | nERR、nWRN 由 MCU 写入,随帧输出并参与 CRC6 |
| 线路接口 | RS-422 式差分(MA/NMA、SL/NSL),3.3 V 电平 |
| 配置 | UART 设置分辨率和超时,非易失保存,上电自动加载 |
| 电源与温度 | VDD 3.135–3.465 V,−40 至 +85 °C |
| 封装 | QFN32 |
▲ 以上为预发布目标规格,以正式规格书为准
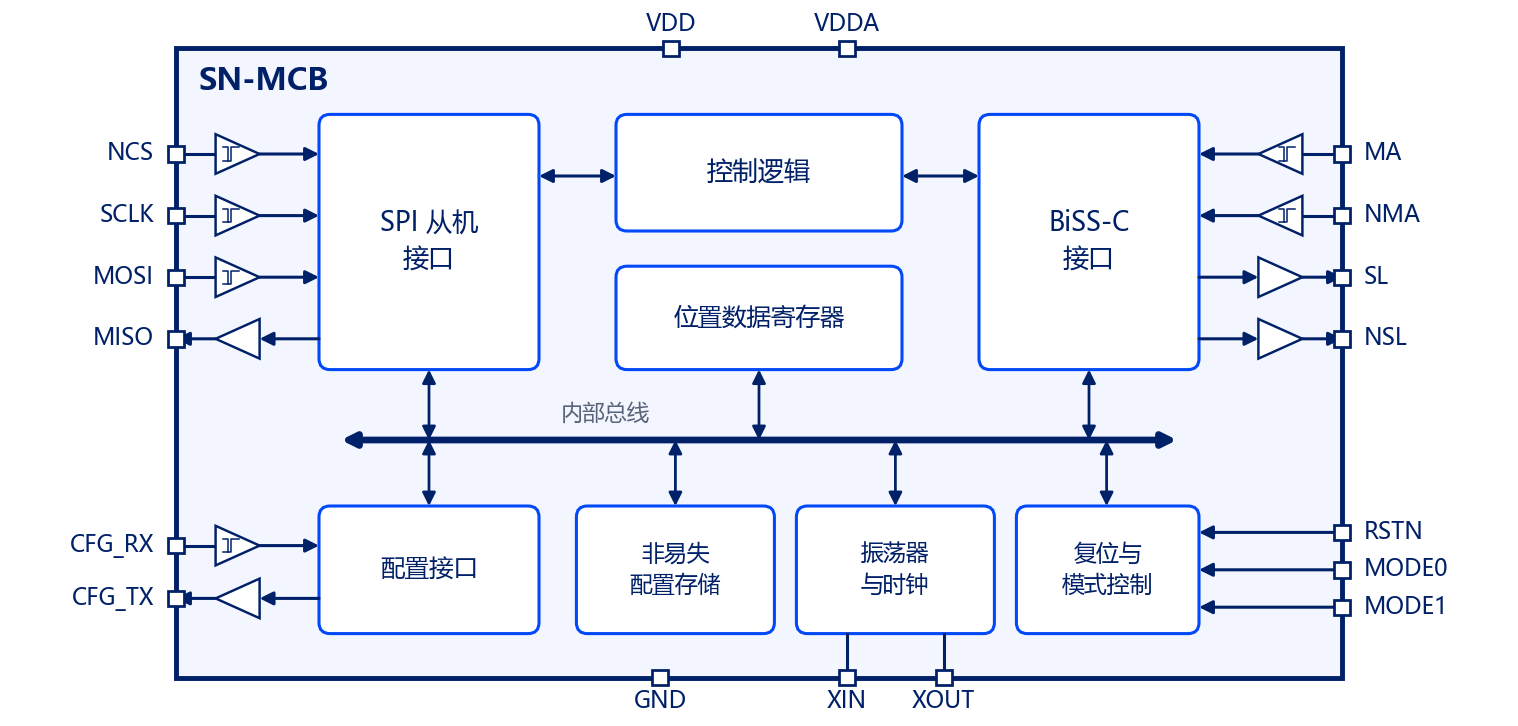
▲ SN-MCB 功能框图
SN-MCB 内置 3.3 V 差分接口,按实际场景选择接法:
● 板内或短距离:MA、NMA、SL、NSL 直接连接对端,双方共地,对端为 3.3 V 电平
● BiSS 电缆或标准 RS-422 线路:外加一颗 RS-422 收发器,MA、SL 接收发器,NMA、NSL 悬空
MCU 不用配寄存器,BiSS-C 协议全部由芯片完成。分辨率和超时提前设置好,保存在芯片里,上电自动加载。MCU 这边,按下面的格式发送位置就好:
| 位置 | 内容 |
| 第 1 字节 | 指令 0xB1 |
| 第 2 字节 | FLAGS:bit 0 为 nERR,bit 1 为 nWRN |
| 第 3–6 字节 | 32 位位置,高字节在前 |
| 第 7 字节 | CRC-8 校验 |
完整的接入流程也只有四步:
第一步 上电后读取状态字节,等待 READY 置位
第二步 读取器件 ID 和配置,确认分辨率符合预期
第三步 周期写入位置,推荐使用带 CRC-8 的 0xB1 帧
第四步 检查下一帧返回的状态字节:高 4 位应为 0101,SPI_ERR 应为 0
比如写入位置 443964,无错误、无警告,一帧 SPI 就是:
B1 03 00 06 C6 3C 9C
▲ 指令 · 状态标志 · 4 字节位置 · CRC-8
● 无效帧不会污染数据:CRC 错误、字节数不对或未知指令的帧会被丢弃,缓冲里保留旧值,并通过 SPI_ERR 上报
● SPI 链路可自检:状态字节高 4 位固定为 0101,读到其他值说明 MISO 连接或时序异常
● 输入带毛刺滤波:NCS 和 MA 上的窄毛刺会被滤除,不会造成误触发
● 写入整帧生效:NCS 拉高后校验通过才更新,不会出现只写了一半的位置
● 测试模式方便调试:不接外部 MCU,芯片也能循环输出扫描位置,先把主站链路调通。量产系统请勿开启
● 绝对式旋转与直线编码器团队:已有传感器 MCU,需要标准 BiSS-C 输出
● 机器人关节:关节位置反馈,快速接入 BiSS-C 主站
● 伺服电机:电机位置反馈,缩短 BiSS-C 接口的开发周期
小结
1. BiSS-C 的实时协议,全部交给 SN-MCB。
2. SN-MCB 是感御首款接口芯片产品,对标 iC-MCB。
3. 无需复杂配置,上电后按固定格式发送位置就行。
4. 超时默认自适应,固定超时 1–500 µs 任意设置。
5. 内置 3.3 V 差分接口,接电缆时外加一颗 RS-422 收发器。
说明:iC-MCB 为 iC-Haus 的产品,文中参数取自其公开数据手册(Rev B1),如有更新以原厂资料为准。对比仅供参考,完整规格请见各自手册。
关于感御科技
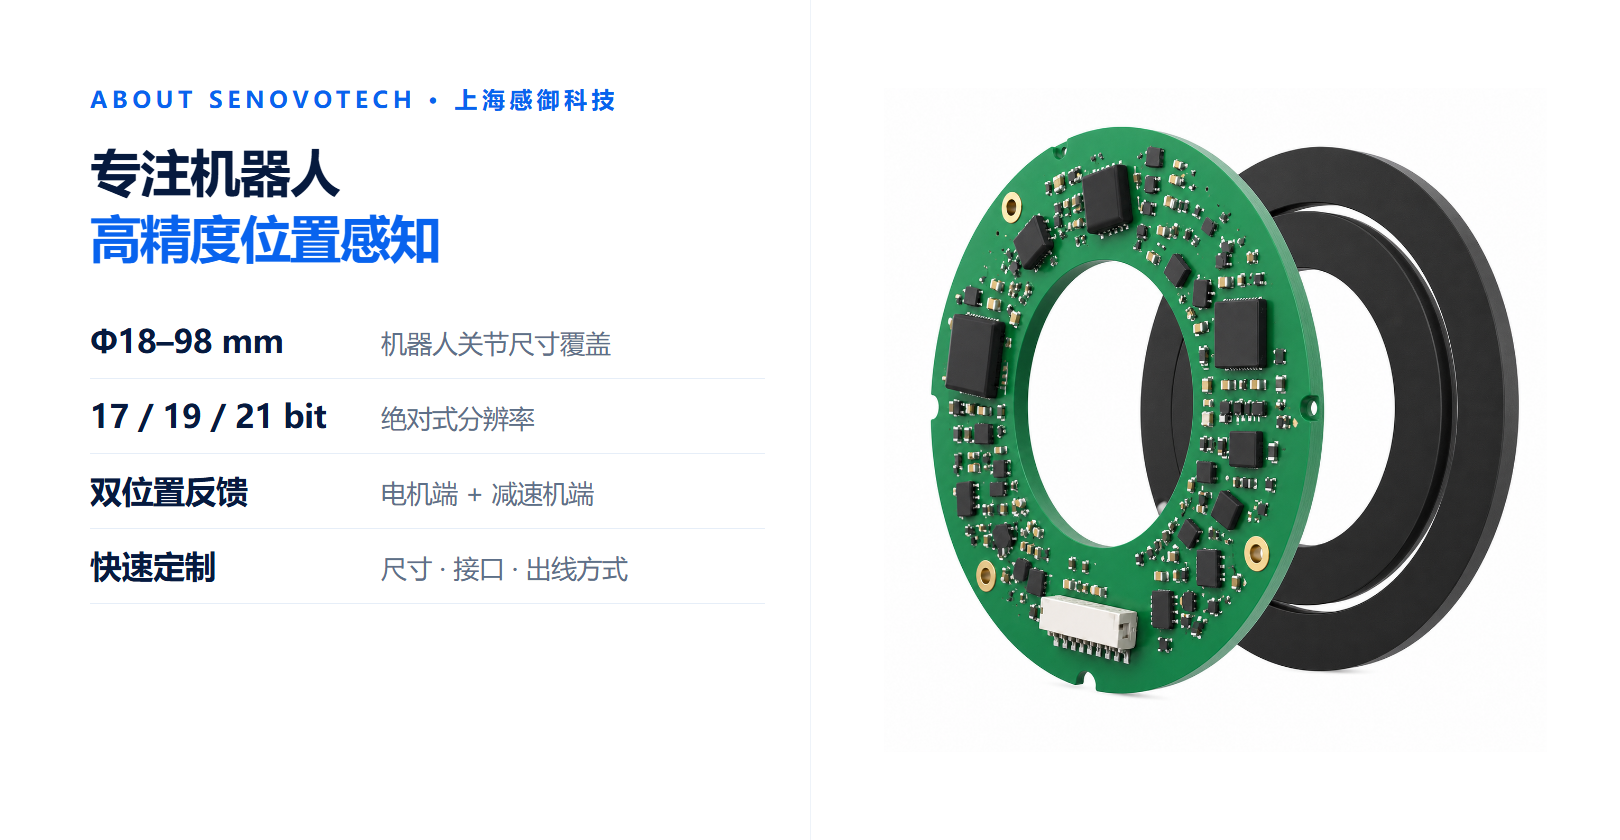
上海感御科技有限公司专注于机器人高精度位置感知,提供电感编码器、磁编码器及核心模块产品,覆盖 Φ18–98 mm 机器人关节尺寸,支持 17 / 19 / 21 bit 绝对式分辨率与电机端 + 减速机端双位置反馈,可提供标准产品选型与非标快速定制。
如果你正在给编码器或传感器增加 BiSS-C 输出,欢迎联系我们,索取 SN-MCB 预发布规格书 👇
官方微信:jlwhsh888
邮箱:sales@senovotech.com
点击文末「阅读原文」,了解感御的编码器产品 →